





Can (ControlleraReAneTwork) zbernica, IE Controller Area Network Bus, sa široko používa v priemyselnej kontrole, lekárskej elektronike, domácich zariadeniach a senzorových poliach. V súčasnosti je domáca a zahraničná literatúra pre analýzu protokolu zbernice CAN v článku hlavne pre štruktúru rámca protokolu CAN alebo bitové časovacie charakteristiky analýzy, ako je literatúra, je zriedka z hľadiska komunikácie o analýze protokolu protokolov zbernice CAN zbernice CAN , zriedka z hľadiska inžinierskych aplikácií, komunikačný mechanizmus CAN pre hĺbkovú analýzu článku.
1. Môže aplikácia Charakteristiky a štrukturálne zloženie
Protokol CAN Bus má dve medzinárodné štandardy, ISO11898 a ISO11519, z ktorých IS011898 je vysokorýchlostná komunikačná norma s komunikačnou rýchlosťou 125 kb/s až 1 Mbps, čo je zbernica s uzavretou slučkou s maximálnou dĺžkou 40 m/1 Mbps. ISO11519 definuje komunikačný štandard s nízkou rýchlosťou s rýchlosťou komunikácie 10 až 125 kb/s, čo je nízka rýchlosť komunikačného štandardu s maximálnou dĺžkou 40 m/1 Mbps. ISO11519 definuje rýchlosť komunikácie 10 až 125 kb / s nízkym rýchlosti komunikačného štandardu, patrí do zbernice s otvorenou slučkou, maximálnu dĺžku 1 km / 40 kbps. Kvôli elektrickým charakteristikám obmedzení, to znamená, distribúcia kapacitácie a distribúcia odporu na priebehu zbernice je maximálny počet uzlov na zbernici CAN 110. strany vysielača je potrebné správne nakonfigurovať na dosiahnutie synchronizácie údajov uzlov vysielača. Prostredníctvom hardvéru radiča CAN na filtrovaní značky správ je možné realizovať bod po bode, point-to-multipoint a globálne vysielanie a ďalšie spôsoby prenosu a prijímania údajov. Zároveň kvôli krátkej štruktúre rámcov CAN telegramov a každý rám obsahuje časť kontroly CRC, ktorá zaisťuje veľmi nízku mieru chybovosti údajov.
Aplikačná vrstva CAN, operačný systém (implementovaný ako program na pozadí v aplikáciách bez operačného systému) a ovládač v implementácii systému spoločne realizujú funkcie aplikačnej vrstvy v referenčnom modeli ISO. Medzi nimi je vrstva aplikácie CAN definuje zoskupenie ID, odosielanie načítania údajov, spracovanie údajov a monitorovanie zabezpečenia zbernice aplikačnej vrstvy; Program operačného systému/pozadia sa používa na naplánovanie ovládača CAN na spracovanie údajov po príchode prerušenia CAN; Vodič obsahuje inicializáciu (nastavenie pracovného stavu radiča, nastavenie prenosu, konfigurácia akceptovaného filtra), ovládač vysielača a program spracovania abnormality.
V prípade vrstvy prenosového média je potrebné určiť podľa šumu interferencie environmentálneho rušenia, dĺžky zbernice a tak ďalej. V prípade silného rušného hluku sa musí použiť tienený drôt; V dôsledku rozloženia kapacity spôsobenej skreslením vlny zbernice a distribúciou odporu spôsobeného útlvom úrovne zbernice musí dĺžka zbernice zohľadniť distribúciu charakteristík odporu a kapacity použitého prevodového média; Súčasne, ak použitie vysokorýchlostného zbernice tiež musí experimentovať, aby sa určila hodnota zodpovedajúceho odporu zbernice.
Na realizáciu radiča CAN si môžete zvoliť regulátor CAN integrovaného do hlavného čipu systému, ako je napríklad séria mikrokontrolérov LPC2000 NXP, alebo môžete použiť aj diskrétne komponenty radiča CAN, ako je napríklad SJA1000 na realizáciu transceiverov CAN Transceivers , môžete si vybrať CTM1050, TJA1050 atď. Ak je hluk rušenia okolitého rušenia, musíte zvážiť odpor pre prenosové médium odpor a charakteristiky kapacity distribúcie; Zároveň, ak používate vysokorýchlostnú zbernicu, musí tiež určiť zodpovedajúci odpor autobusu prostredníctvom experimentovania. Ak je šum interferencie environmentálneho interferencie veľký, je potrebné pridať izolačný čip medzi radičom a vysielačom alebo použitím integrovanej izolačnej funkcie vysielača CAN. Za zmienku stojí, že nový čip Microkontroller LPC11C24 spoločnosti NXP integruje nielen ovládač CAN, ale tiež integruje funkciu transceiveru CAN, čo poskytuje dobrú podporu rýchlemu vývoju autobusových systémov CAN. Okrem toho je podľa skutočného uplatňovania dĺžky zbernice a počtu uzlov na zbernici potrebné zvážiť čas oneskorenia prenosu a príjmu čipu vysielača.
V prípade vrstvy ovládača CAN a aplikačnej vrstvy ovládač obsahuje inicializáciu (vrátane hardvéru, nastavenie rýchlosti prenosu, nastavenie prevádzkového režimu radiča a konfigurácia tabuľky ID filtra akcepta Je potrebné vysvetliť, že konfigurácia tabuľky identifikačného filtra prijatia musí byť založená na zoskupení systému systému pomocou aplikačnej vrstvy; Aplikačná vrstva CAN vykonáva dátové paketizáciu na základe vzťahu odosielania/prijímania údajov medzi uzlami v zbernici. Môže aplikačná vrstva podľa vzťahu odosielania a prijímania údajov medzi uzlami v zbernici na zoskupovanie ID paketov, odosielanie dátových paketov, prijímanie spracovania údajov a monitorovanie bezpečnosti zbernice aplikačnej vrstvy. Okrem toho bežne používané protokoly hornej vrstvy zbernice CAN patria Canopen, Devicenet a ICAN.
2. Môže analýza mechanizmu synchronizácie zbernice
V komunikačnom procese jedným z najdôležitejších problémov, ktoré je potrebné vyriešiť, je to, ako dosiahnuť synchronizáciu údajov na koncoch odosielateľa a prijímača, tj koniec prijímača môže správne prijímať a analyzovať údaje odosielané koncom odosielateľa. je druh asynchrónneho protokolu sériovej komunikácie, ktorý patrí do komunikácie základného pásma, a jeho synchronizácia sa realizuje z protokolu riadenia dátového spojenia na vysokej úrovni (HDLC). Konkrétne sa synchronizácia protokolu zbernice CAN sa dosahuje prostredníctvom 3 aspektov, ako je opísané nižšie.
2.1 Nastavenie parametrov
Obe strany komunikácie prostredníctvom softvéru nastavili rovnakú prenosovú rýchlosť, rovnakú dĺžku segmentu fázového nastavenia, rovnaká šírka skoku synchronizácie, cez vyššie uvedené tri prvky, definuje dĺžku bitového času v prenosovom procese zbernice CAN ako Rovnako ako umiestnenie bodu odberu vzoriek, bitová štruktúra, ako je znázornené na obr. 2, CAN Hodiny na obrázku, ktorý je definovaný v protokole času TQ, ktorý sa získa prostredníctvom frekvenčného delenia vonkajších hodín alebo a Periférne hodiny CPU. Základný hodinový signál ovládača CAN sa získa vydelením frekvencie vonkajších hodín alebo periférnych hodín CPU. Segment SS zodpovedá segmentu štartovania a v priebehu tohto obdobia by sa mala vyskytnúť hranená hrana zbernice, TESG1 zodpovedá segmentu prenosu a segmentu fázového nastavenia a TESG2 zodpovedá segmentu 2 a pre vysoký Rýchlostná zbernica, vzorky ovládača a diskriminujú zbernicu medzi TESG1 a TESG2.
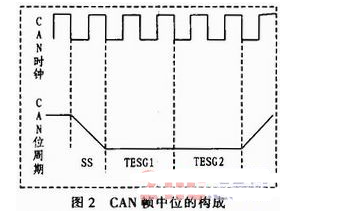
2.2 pevná štruktúra rámca
Môže protokol jasne definovať pevnú štruktúru rámcov, aby uľahčil ovládač CAN a vysielač na monitorovanie stavu zbernice, v špecifikácii protokolu CAN2. Arbitrážna doména, štandardný rámec s použitím 11- bit identifikátor, zatiaľ čo rozšírený rám má 29- bit identifikátor, špecifický štandard rám, rozšírená štruktúra rámu.
2.3.3 Tvrdá synchronizácia a resynchronizácia
2.3.1 tvrdá synchronizácia
Takzvaná tvrdá synchronizácia znamená, že počas obdobia voľnobehu zbernice (tj úroveň zbernice je vyjadrená ako kontinuálny recesívny bit), keď ovládač zistí skok z recesívnej úrovne na dominantnú úroveň, znamená to, že v tomto okamihu tam v tejto dobe tam v tejto dobe zistí je stanica v zbernici na začatie odosielania údajov, potom vynútiť počítadlo bitového stavu ovládača CAN, aby sa synchronizovala so segmentom SS znázorneného na obr. Tento bod (čas Can Bit je nastavený hornou vrstvou softvéru). Tvrdá synchronizácia sa používa na začiatok určenia rámu.
2.3.2 Resynchronizácia
V protokolu CAN zbernice sa resynchronizácia implementuje na základe mechanizmu vyplňovania bitov. Podobne ako v prípade protokolu HDLC, v rámcovej štruktúre CAN, akonáhle sa päť po sebe idúcich bitov tej istej polarity deteguje od začiatku rámu, až do bitu CRC sekvencia, ovládač CAN automaticky vloží trochu opačnej polarity. Re-synchronizácia je taká, že počas prenosu údajov ovládač CAN upravuje segment 1 a segmentu nastavenia fázy 2 a detekciou rozdielu medzi hranicou poskakovania na zbernici a vnútorným bitom uzla a veľkosťou úprav je naprogramovaná synchronizáciou Šírka poskakovania a veľkosť nastavenia je nastavená v TQ. Pravidlo špecifického úprav je, že v procese prenosu je hranolka na zbernici detegovaná pomocou ovládača CAN upravená ovládačom CAN, ak je umiestnená v vnútornej dobe SS Bit, potom nie je potrebné žiadne nastavenie; Ak je hrana preskočenia umiestnená v segmente TESG1, znamená to, že v zbernici v zbernici je oneskorenie v porovnaní s bitovým časom uzla, potom ovládač Cant rozširuje bitovú lehotu TESG1 uzla a ak Hodnota času oneskorenia (hodnota T 0) je väčšia ako šírka preskočenia synchronizácie, čas rozšírenia je hodnota šírky preskočenia synchronizácie, inak radič uzla uzla Rozširuje rozdiel medzi ním a bitom času autobusu; Ak je okraj skoku umiestnený v segmente TESG2, čo naznačuje, že bitový čas na zbernici je prekročený v porovnaní s bitovým časom uzla, potom ovládač CAN zníži časovú dobu TESG2 TESG2, špecifické pravidlá úpravy sú podobné ako ako tie zo segmentu TESG1.
3. Môže analýza mechanizmu adresy zbernice
Na rozdiel od priemyselného ethernetu, RS485 a iných autobusov, zbernica CAN odosiela a prijíma údaje skôr prostredníctvom ID paketov ako na adresu uzlov, tj uzly na zbernici CAN nemajú pevnú adresu, namiesto toho musí byť každý uzol nakonfigurovaný prostredníctvom konfigurácie prostredníctvom Softvér s tabuľkou ID (v akceptačnej filtračnej jednotke uzla), a ak je ID číslo dátového paketu v zbernici v tabuľke ID uzla, paket úspešne prejde Prijatie akceptačnej filtračnej jednotky tohto uzla a bude odoslané na hornú jednotku spracovania softvéru a bude sa podľa toho spracovať, inak sa paket vyradí. Napríklad, ak chce uzol A na zbernici poslať paket do uzla B, ID číslo paketu musí byť umiestnené v tabuľke ID uzla B. Podobne, ak uzol A chce vysielať paket do autobusu, ID číslo paketu musí byť umiestnené v tabuľkách ID všetkých ostatných uzlov v zbernici. Ako už bolo uvedené, tabuľka ID je nakonfigurovaná prostredníctvom softvéru, ale funkcia filtrovania akceptácie sa vykonáva prostredníctvom akceptačného filtra, hardvérovej jednotky v radiči CAN, takže oneskorenie spôsobené akceptáciou je z hľadiska rýchlosti malé. Výhodou použitia tohto mechanizmu adresy je, že systém využívajúci túto zbernicu je vysoko flexibilný, tj nové uzly pridané alebo odstránené neovplyvňujú komunikáciu medzi pôvodnými uzlami systému.
Nasledujúci text bude obsahovať ovládač CAN integrovaného s čipom LPC2478 spoločnosti NXP na určenie metódy konfigurácie adresy v zbernici CAN. Ako je znázornené na obrázku 3, najprv klasifikované podľa dátových paketov, ktoré sa majú vysielať na zbernici, to znamená ID paketov a zodpovedajúce plánovanie uzlov, napríklad v našom systéme, sú hlavne nasledujúce typy paketov: pakety dotazov, Pakety príkazov Control Command (vrátane akcie a paketov parametrov), pakety alarmových paketov a parametrov spätnej väzby, ktoré zodpovedajú charakteristikám uzla paketov dotazov a paketov Control Command sú hlavne hlavná stanica odoslaná do každej slave jednotky, zatiaľ čo, zatiaľ čo Pakety alarmových dátových paketov a parametrov spätnej väzby Dátové pakety sa odosielajú hlavne z každej jednotky uzla slave do uzla hlavnej jednotky. Potom je akceptačná filtračná jednotka každého uzla nakonfigurovaná podľa klasifikácie ID a špecifická metóda konfigurácie je nasledujúca: Po prvé, nakonfigurujte zodpovedajúci režimy pracovného filtra akceptačného filtra podľa charakteristík uzla: režim vypnutia (nevyhovujúce správy zbernice) , režim obtoku (prijímanie všetkých správ v zbernici) a normálny pracovný režim (hardvérové filtrovanie). Ak konfigurácia pre normálny režim prevádzky, potom musíte nakonfigurovať zodpovedajúcu tabuľku filtra akceptačného filtra (tabuľka ID), to znamená, že uzol musí prijať číslo paketového ID ovládača uzla, aby sa vyplnila príslušná oblasť tabuľky ID, a to dokončí prácu prideľovania adries Adress CAN. Všeobecne povedané, tabuľka ID je rozdelená do nasledujúcich štyroch oblastí: Clear Standard Frame Identifer Area, Standard Format Format Format Format Areation, Clear Extended Format Format Format Areation a rozšírená oblasť identifikátora formátu rámcov. Medzi nimi je explicitný formát jediný nezávislý identifikátor ID, zatiaľ čo oblasť formátu skupiny má postupne očíslované identifikátory ID.
4. Môže analýza mechanizmu arbitráže autobusu
Arbitráž autobusu sa vzťahuje na to, kedy má autobus súčasne viac ako jeden uzol na odosielanie metód spracovania protokolu dátovej zbernice. Môže zbernica používať nedeštruktívny arbitrážny mechanizmus, to znamená, že ak na odosielaní dáta súčasne viac ako jeden uzol v zbernici, s výhrami arbitráže paketov s vysokým prioritným paketom, môžete pokračovať v odosielaní údajov a iným zlyhaním rozhodcovského konania Uzol ukončí vysielací stav a zmení sa na prijímací uzol s inými arbitrážnymi mechanizmami zbernice (napríklad CSMA LAN). (V porovnaní s inými arbitrážnymi mechanizmami zbernice (napr. CSMA/CD LAN) nielen zničí odoslané údaje, ale tiež nespôsobí oneskorenie odosielania údajov, čo je jednou z výhod zbernice CAN v porovnaní s inými autobusmi a je to hlavne realizované nasledujúcimi dvoma funkciami zbernice CAN: 1) Line a charakteristiky zbernice CAN, tj, keď viac ako jeden uzol v autobuse posiela dominantné a neviditeľné úrovne súčasne, autobus Úroveň je dominantná úroveň. 2) Čiara a charakteristika autobusu CAN, tj, keď viac ako jeden uzol v zbernici posiela dominantné a neviditeľné úrovne súčasne, úroveň zbernice zobrazuje dominantnú úroveň. 2) Can Controller monitoruje stav úrovne zbernice aj pri odosielaní údajov, tj v rozhodcovskom konaní, keď radič odošle neviditeľnú úroveň, ale zistí zbernicu ako viditeľnú úroveň, arbitráž uzla zlyhá a obráti sa na prijímací uzol.
5. Môže analýza robustnosti autobusu
Robustnosť autobusu CAN sa realizuje prostredníctvom detekcie a monitorovania bezpečnosti paketov uzlov a autobusov, okrem toho má zbernica silnú inhibíciu externých interferenčných signálov pomocou diferenciálnych signálov. Konkrétne diskutované nižšie.
5.1 Monitorovanie vlny zbernice v reálnom čase
Can Can Controller nebude monitorovať nielen dátové pakety zasielané inými uzlami v zbernici po celú dobu po zapnutí, ale tiež monitoruje údaje odosielané v procese odosielania dátových paketov v reálnom čase, keď detekcia chýb zavedie, Chyby vypĺňania, chyby CRC, chyby formátovania alebo chyby odozvy, uzol bude založený na stave chyby, v ktorej je (chybovo aktivovaný alebo chybový stav) na odoslanie zodpovedajúceho príznaku chyby. V skutočnosti sa domnievam, že iba stránka aktivácie chýb odosiela logo chyby aktivácie (tj 6 po sebe idúcich dominantných bitov, po ktorých bude mať 8 recesívnych bitov logového loga definujúceho charakter) bude mať vplyv na zbernicu a uzly na zbernici, zatiaľ čo uzly na zbernici, zatiaľ čo na zbernici Uzol v stave rozpoznávania chýb odosiela logo rozpoznávania chýb v skutočnosti nemá žiadny vplyv na zbernicu (6 recesívnych úrovní odoslaných s nečinným stavom zbernice je rovnaké).
5.2 Monitorovanie stavu uzlov v reálnom čase na určenie privilégií uzlov
Uzly menia svoj stav (aktivované chyby, uznávané chyby alebo stav zbernice) v reálnom čase podľa paketov zaslaných v autobuse. Uzly v stave aktivovanom chybou sa normálne zúčastňujú na autobusovej komunikácii a jednotky uznávané chyby sa zúčastňujú na komunikácii v autobusoch, ale pred začatím nasledujúceho odoslania musia poslať 8 ďalších implicitných bitov. Pre pakety odoslané na zbernici, ako je to znázornené v tabuľke 1, 15- Bit CRC sekvencia implementuje monitorovanie počiatočného bitu, arbitrážneho poľa, riadiaceho poľa a dátového poľa (ak existuje), prijímacie miesto generuje CRC sekvenciu paketu podľa toho istého algoritmu ako v odosielacom uzle, keď prijíma údaje a porovnáva ich s prijatou sekvenciou CRC, ak je iná, potom to znamená, že tam tam znamená je chyba a prijímací uzol nebude reagovať na prijímací uzol na paket nereaguje a odosielací uzol zistí chybu odozvy a znovu zaopakuje paket. Záverom možno povedať, že zbernica Can dosiahla vysokú bezpečnosť údajov a stabilitu zbernice prostredníctvom vrstvy dátového spojenia a fyzickej vrstvy.
6. Záver
Na základe špecifikácie protokolu protokolu ISO11898, papierová analýza podrobne analyzuje princíp realizácie a základný mechanizmus synchronizácie uzlov CAN, mechanizmus adresy uzlov, mechanizmus arbitráže autobusov (mechanizmus rozlíšenia konfliktov zbernice) a robustnosť zbernice z perspektívy komunikácie a rovnaké Čas stručne predstavuje charakteristiky aplikácie zbernice CAN a systémovej vrstvenej štruktúry zbernice, keď sa aplikuje na skutočný systém, čo je pre Hĺbkové chápanie protokolu zbernice CAN a aplikácie zbernice CAN na skutočný systém. Je to sprievodca na pochopenie protokolu zbernice CAN a aplikovanie zbernice CAN na konkrétne inžinierske projekty, ako aj skúmanie alebo vývoj autobusových systémov pre konkrétne požiadavky.