





Priemyselné roboty sú široko používané v priemyselnej výrobe, výrobe automobilov, elektrických spotrebičov, potravín atď., môžu nahradiť opakovanú manipulačnú prácu -typu stroja, pri dosahovaní rôznych funkcií stroja sa spoliehajú na svoje vlastné výkonové a riadiace schopnosti. Dokáže odolať ľudskému príkazu, ale aj v súlade s pred-naprogramovanou prevádzkou programu. Dnes hovoríme o základných hlavných komponentoch priemyselných robotov.
1. Hlavné telo
Hlavné teleso strojového zariadenia, ktoré je základom a realizáciou mechanizmu, vrátane ramena, ramena, zápästia a ruky, je zložené z mechanického systému s viacerými stupňami voľnosti. Niektoré roboty majú iný chodiaci mechanizmus. Priemyselné roboty majú 6 alebo viac stupňov voľnosti Zápästie má zvyčajne 1 až 3 stupne voľnosti pohybu.
2.Pohonný systém
Pohonný systém priemyselných robotov je rozdelený do troch kategórií: hydraulický, pneumatický a elektrický podľa zdroja energie. Podľa dopytu je možné tieto tri príklady kombinovať aj s kompozitným pohonným systémom. Alebo cez synchrónny remeň, systém kolies, ozubené kolesá a iný mechanický prevodový mechanizmus poháňať nepriamo. Pohonný systém má pohonnú jednotku a prevodový mechanizmus, ktorý sa používa na vykonávanie zodpovedajúcej činnosti, tieto tri typy základného pohonného systému majú svoje vlastné charakteristiky, teraz je hlavným prúdom elektrický pohonný systém. V dôsledku nízkej zotrvačnosti sú servomotory na striedavý a jednosmerný prúd s veľkým krútiacim momentom a ich podporný servopohon (spínaný frekvenčný menič, modulátor šírky jednosmerného impulzu) všeobecne uznávaný. Tento typ systému nevyžaduje premenu energie, jednoduché ovládanie, citlivé ovládanie. Väčšinu motora je potrebné nainštalovať za jemný prevodový mechanizmus: reduktor. Zuby meniča rýchlosti pomocou ozubených kolies sa počet proti{7}}otáčok motora spomalí na požadovaný počet proti{8}}otáčok a na získanie väčšieho momentového zariadenia, čím sa zníži rýchlosť, pridá sa krútiaci moment, keď je zaťaženie veľké, servomotor na zvýšenie výkonu nie je nákladovo-efektívny, môže byť v príslušnej rýchlosti v rámci rozsahu otáčok redukcia rýchlosti na zlepšenie výstupného krútiaceho momentu. Servomotor v nízkej{11}}frekvencii je náchylný na teplo a nízkofrekvenčné{12}}vibrácie, dlhé hodiny a opakujúca sa práca neprispievajú k zabezpečeniu jeho presnosti a spoľahlivej prevádzky. Existencia motora s jemným prevodom umožňuje servomotoru pracovať s primeranou rýchlosťou, čím sa zvyšuje tuhosť tela stroja a zároveň poskytuje väčší krútiaci moment. Dnes existujú dva typy hlavných prevodoviek: harmonické prevodovky a prevodovky RV.
3.Riadiaci systém
Riadiaci systém robota je mozgom robota a je hlavným prvkom, ktorý určuje užitočnosť a funkciu robota. Riadiaci systém je v súlade so vstupným programom na pohonnom systéme a implementáciou mechanizmu na obnovenie príkazového signálu a riadenia. Hlavnou úlohou technológie riadenia priemyselných robotov je riadiť rozsah činností, držanie tela a trajektóriu priemyselných robotov v pracovnom priestore, čas pôsobenia a pod. Vyznačuje sa jednoduchým programovaním, softvérovou manipuláciou s ponukami, priateľským-interakčným rozhraním s počítačom, online výzvami na manipuláciu a jednoduchým používaním. Riadiaci systém je centrom robota, zahraničné spoločnosti zaoberajúce sa našimi experimentmi sú tesne uzavreté. V posledných rokoch s rozvojom mikroelektronických technológií je funkcia mikrodrviča stále vyššia a vyššia, pričom cena je stále lacnejšia a lacnejšia a teraz sa na trhu objavil 1-2 USD 32-bitový mikrodrvič.
Nákladovo-efektívne mikroprocesory pre ovládače robotov prinášajú nové možnosti vývoja, takže je možný vývoj-nákladových a vysokofunkčných{2}}ovládačov robotov. Aby mal systém dostatočnú výpočtovú a úložnú kapacitu, riadiaci robot teraz akceptuje silnejšie série ARM, DSP, POWERPC, Intel a ďalšie zloženie čipov. Vzhľadom na existujúcu-funkciu a funkcia čipu na všeobecné účely nemôžu plne spĺňať požiadavky niektorých robotických systémov z hľadiska ceny, funkčnosti, integrácie a rozhraní, čo dalo vznik robotickému systému na základe dopytu po zručnostiach SoC (Systemon Chip), špecifický drvič a požadované rozhranie integrované dohromady, môžu zjednodušiť dizajn periférnych obvodov systému, znížiť veľkosť systému, nízke-náklady. Napríklad Actel integruje jadrá likvidátora NEOS alebo ARM7 do svojich produktov FPGA, aby vytvoril kompletný systém SoC. Pokiaľ ide o riadiace jednotky robotiky, jej výskum sa zbližuje najmä v Spojených štátoch a Japonsku a existujú vyspelé hotové produkty, ako napríklad americká spoločnosť DELTATAU, japonská spoločnosť Pengli Co. Ich riadiace jednotky pohybu sú založené na technológii DSP ako jadre a využívajú otvorenú štruktúru založenú na PC-.
4.Snímací systém
Ide o zloženie interného senzorového modulu a externého senzorového modulu na získanie zmysluplných informácií o vnútornom a vonkajšom stave prostredia. Vnútorné senzory: Senzory používané na zisťovanie stavu samotného robota (napr. uhol medzi ramenami), väčšinou senzory, ktoré zisťujú polohu a uhol. Konkrétne ide o: snímače polohy, snímače polohy, snímače uhla atď. Externé senzory: Senzory slúžiace na detekciu prostredia, v ktorom sa robot nachádza (napr. detekcia objektov, vzdialenosti od objektu) a stavu (napr. detekcia, či uchopený objekt skĺzne). Konkrétne ide o senzory vzdialenosti, zrakové senzory, senzory sily a pod.. Použitie inteligentných snímacích systémov zlepšuje mobilitu robotov, praktickosť a štandardy inteligencie, systém vnímania človeka voči vonkajšiemu svetu informácií je robotická obratnosť, avšak pre niektoré licencované informácie sú senzory efektívnejšie ako ľudský systém.
5. Ukončite-efektor
Koncový-efektor je komponent pripevnený k poslednému kĺbu robota. Vo všeobecnosti sa používa na uchopenie predmetov, pripojenie k iným mechanizmom a vykonanie požadovanej úlohy. Výrobcovia robotov vo všeobecnosti nenavrhujú ani nepredávajú koncový-efektor, vo väčšine prípadov poskytujú iba jednoduché chápadlo. Koncový-efektor je zvyčajne namontovaný na prírube 6-osí robota, aby vykonával úlohy v danom prostredí, ako je zváranie, natieranie, lepenie a nakladanie a vykladanie dielov, to je len niekoľko úloh, ktoré musí vykonať robot.
Prehľad servomotorov
Servopohony, tiež známe ako „servoregulátory“ a „servozosilňovače“, sú regulátory používané na riadenie servomotorov, ktoré sú podobné úlohe meničov v bežných striedavých motoroch a sú súčasťou servosystému. Vo všeobecnosti sa servomotor ovláda tromi spôsobmi: polohou, rýchlosťou a krútiacim momentom, aby sa dosiahlo vysoko presné polohovanie hnacieho systému.
I. Klasifikácia servomotorov
Striedavé servomotory, rozdelené do dvoch kategórií jednosmerných a striedavých servomotorov, sú rozdelené na asynchrónne servomotory a synchrónne servomotory, súčasný striedavý systém postupne nahrádza jednosmerný systém. V porovnaní s jednosmerným systémom má striedavý servomotor výhody vysokej spoľahlivosti, dobrého odvodu tepla, malej zotrvačnosti a môže pracovať pod vysokým tlakom. Keďže tu nie sú žiadne kefy a prevody riadenia, striedavý servosystém sa tiež stáva bezkomutátorovým servosystémom a motory, ktoré sa v ňom používajú, sú asynchrónne motory klietkového -typu a synchrónne motory s permanentnými magnetmi s bezkomutátorovou štruktúrou. (1) Jednosmerný servomotor je rozdelený na kefový a bezkomutátorový motor ① kefový motor nízka cena, jednoduchá konštrukcia, štartovací moment, široký rozsah otáčok, jednoduché ovládanie, údržba, ale údržba je pohodlná (výmena uhlíkových kefiek), elektromagnetické rušenie, používanie environmentálnych požiadaviek, ktoré sa zvyčajne používa na-senzitívne všeobecné priemyselné a civilné príležitosti; ② bezkomutátorový motor malé rozmery a nízka hmotnosť, veľká odozva na silu rýchlosti rýchlosti s vysokou zotrvačnosťou je malá, krútiaci moment a stabilná Hladké otáčanie, komplexné ovládanie, inteligentná, flexibilná elektronická zmena fázy, môže byť zmena fázy štvorcovej alebo sínusovej vlny, bezúdržbový -motor, energeticky účinný, malé elektromagnetické žiarenie, nízky nárast teploty a dlhá životnosť, vhodný do rôznych prostredí.
II. Charakteristika rôznych typov servomotorov
1) Výhody a nevýhody jednosmerných servomotorov Výhody: presná regulácia otáčok, veľmi tvrdá momentová-otáčková charakteristika, jednoduchý princíp ovládania, jednoduché použitie, lacné. Nevýhody: komutácia kefy, obmedzenie otáčok, dodatočný odpor, tvorba oterových častíc (nevhodné do bezprašného-a výbušného prostredia) 2) Výhody a nevýhody AC servomotorov Výhody: dobrá charakteristika regulácie otáčok, plynulé ovládanie v celej zóne otáčok, takmer žiadne kmitanie, vysoká účinnosť viac ako 90 %, nízky vývin tepla, vysoká presnosť regulácie polohy (závislosť regulácie na vysokej rýchlosti, vysoká presnosť kódovač), v rámci menovitého prevádzkového rozsahu, môže dosiahnuť konštantný krútiaci moment, nízku zotrvačnosť, nízku hlučnosť, bez opotrebenia kief,-bezúdržbové (vhodné pre bezprašné-a výbušné prostredia).
Nevýhody:zložitejšie ovládanie, parametre pohonu je potrebné upraviť na-parametroch PID na mieste, aby sa určilo, či je potrebné viac spojovacích vedení. V súčasnosti bežné servopohony používajú digitálny signálový procesor (DSP) ako riadiace jadro, môžu dosiahnuť komplexnejšie riadiace algoritmy, digitálne, sieťové a inteligentné. Napájacie zariadenia sa vo všeobecnosti používajú na inteligentný napájací modul (IPM) ako základný návrh obvodu pohonu, interný integrovaný obvod pohonu IPM, súčasne s obvodmi na detekciu prepätia, nad{4}}prepätia, nadprúdu, prehriatia, pod{5}}podpätia a ďalších obvodov na detekciu porúch a ochrany, v hlavnom obvode sa tiež pridáva k mäkkému-štartu okruhu, aby sa znížil vplyv-spúšťacieho procesu na disk. Pohonnú jednotku najprv napájajte cez trojfázový úplný{10}}obvod usmerňovacieho mostíka, aby ste napravili vstupné trojfázové napájanie alebo napájanie z elektrickej siete, aby sa získal zodpovedajúci jednosmerný prúd. Po usmernenom trojfázovom napájaní alebo napájaní z elektrickej siete potom cez trojfázový sínusový PWM napäťový menič frekvencie poháňať trojfázový synchrónny striedavý servomotor s permanentným magnetom. Celý proces pohonnej jednotky možno zjednodušene povedať ako proces AC-DC-AC. Hlavný topologický obvod jednotky usmerňovača (AC-DC) je trojfázový úplný-mostový neriadený obvod usmerňovača.
III. Schéma zapojenia servosystému
1. Zapojenie pohonu
Servopohon má hlavne napájanie riadiacej slučky, napájanie hlavnej riadiacej slučky, výstupné napájanie serva, vstup regulátora CN1, rozhranie snímača CN2, pripojenie CN3. napájanie riadiacej slučky je jedno-fázový striedavý zdroj, vstupné napájanie môže byť jedno-fázový, troj{5}}fázový, ale musí byť 220 V, to znamená, že keď trojfázový vstup, náš trojfázový napájací zdroj musí prejsť cez transformátor transformátora, aby bolo možné pripojiť menej energie pre pohon. Jednofázový{10}}priamy pohon, jednofázové{11}}zapojenie musí byť pripojené ku svorkám R, S. Výstup servomotora U, V, W nezabúdajte, že sa nikdy nepripájajte k napájaniu hlavného obvodu, môže dôjsť k popáleniu pohonu. Port CN1 sa používa hlavne na pripojenie ovládača hostiteľského počítača, ktorý poskytuje vstup, výstup, trojfázový výstup kódovača ABZ, analógový výstup rôznych monitorovacích signálov.
2. zapojenie kódovača
Na obrázku vyššie vidíme deväť svoriek, ktoré používame iba päť, tienený vodič, dva napájacie vodiče, dva sériové komunikačné signály (+-), čo je takmer rovnaké ako naše bežné zapojenie kódovača.
3. Komunikačný port
Pohon je pripojený k PLC počítača, HMI a inému nadradenému počítaču cez port CN3 a na ovládanie pohonu sa používa komunikácia MODBUS a na komunikáciu je možné použiť RS232 a RS485.
IV. Trh so servopohonmi
Požiadavky robotov na motory s kĺbovým pohonom sú veľmi prísne, AC servomotory sú široko používané v priemyselných robotoch. V súčasnosti je domáci-trh vyššej kategórie obsadený najmä zahraničnými známymi spoločnosťami, najmä z Japonska, Európy a Spojených štátov, a v budúcnosti je tu veľký priestor pre domáce substitúcie. V súčasnosti zahraničné značky zaberajú takmer 80 % trhového podielu na čínskom trhu so striedavými servomotormi, najmä z Japonska a Európy a Spojených štátov. Spomedzi nich majú japonské výrobky asi 50 % podiel na trhu vedené svojimi slávnymi značkami vrátane Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji atď., a ich výrobky sa vyznačujú technológiou a úrovňou výkonu, ktorá viac zodpovedá potrebám čínskych používateľov, s dobrou nákladovou{7}}efektívnosťou a vysokou spoľahlivosťou na získanie stabilného a trvalého zdroja zákazníkov na malom a strednom trhu OEM{{8} má monopol na výhodu. Presný reduktor Nedávno ste si prečítali novinku: Robotický priemysel, aby zlomil „krk“ problém, ten pocit je dosť hlboký. S nárastom nákladov na pracovnú silu sa trendom stali priemyselné roboty, ktoré nahrádzajú ľudí. Priemyselné roboty sú základným kameňom inteligentnej výroby, no kľúčové komponenty obmedzujú rozvoj čínskeho robotického priemyslu, podľa relevantných prieskumov ukazujú, že súčasný domáci robot znižuje obyčajnú závislosť na dovoze. Aby sa robotický priemysel v Číne stal klímou, musí sa rozhodnúť vyriešiť problém základných komponentov.
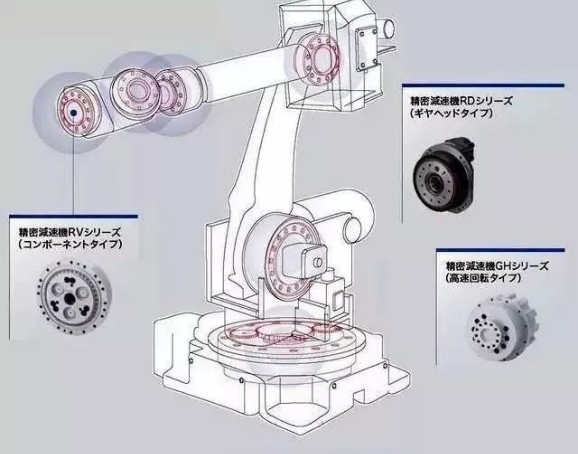
Nasleduje úvod do základných presných komponentov priemyselných robotov: reduktor rýchlosti v porovnaní so všeobecným-reduktorom rýchlosti, reduktor rýchlosti pre roboty vyžaduje krátky prevodový reťazec, malé rozmery, vysoký výkon, nízku hmotnosť a jednoduché ovládanie atď. Odvetvie reduktorov, musíme spomenúť dvoch gigantov tohto odvetvia sú Nabtesco (Teijin, tiež známy ako Nabtesco) a Hamonica Drive (Hamonica), bežne známy v priemysle (RV redukcia a harmonická redukcia). Takmer monopolizovali svet robotických prevodoviek. Tieto dva typy prevodoviek majú mikrónovú-presnosť obrábania, práve táto v štádiu sériovej výroby s vysokou spoľahlivosťou je veľmi náročná, nehovoriac o tisíckach otáčok pri vysokorýchlostnej-prevádzke, ale aj o vysokej životnosti. V súčasnosti je na trhu veľké množstvo aplikácií v priemyselných robotoch na redukcii rýchlosti, existujú dve hlavné kategórie: redukcia rýchlosti RV a redukcia harmonickej rýchlosti.
RV redukcia:je menší diferenciálny záber, ale v porovnaní s harmonickým reduktorom sa RV reduktor zvyčajne používa s cykloidným kolesom, RV reduktor pozostáva z cykloidného kolesa a planétovej konzoly. V porovnaní s harmonickým reduktorom je kľúčom k reduktoru RV proces obrábania a montážny proces. reduktor RV má vyššiu únavovú pevnosť, tuhosť a životnosť, na rozdiel od harmonického pohonu ako sa využitie času zvyšuje, presnosť pohybu sa výrazne zníži, nevýhodou je jeho veľká hmotnosť, vonkajšie rozmery väčšie. RV reduktor sa používa v krútiacom momente nôh robota bedrový a lakťový tri kĺby, zaťažené priemyselné roboty, jeden, dva, tri osi sa používajú RV reduktor. Bežnejšie sa používa v robotike, harmonický prevod má oveľa vyššiu únavovú pevnosť, tuhosť a životnosť a diferenciálna presnosť je stabilná, na rozdiel od harmonického prevodu, pretože s využitím času sa rast presnosti pohybu výrazne zníži, takže veľa krajín na svete poháňa vysoko presný robot viac reduktora RV, preto reduktor RV v pokročilom robotickom pohone postupne nahrádza trend vývoja harmonického reduktora.
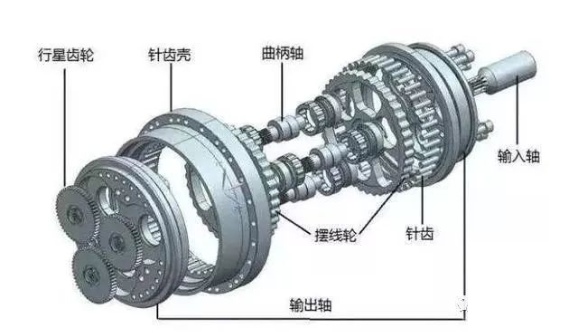 Rozložený pohľad na reduktor RV
Harmonický reduktor: používa sa aj menší záber diferenciálu, harmonický v akomsi kľúčovom prevode je flexibilný, potrebuje opakovanú vysokorýchlostnú deformáciu, takže je krehkejší, nosnosť a životnosť sú obmedzené. Harmonický reduktor je druh harmonického prevodového zariadenia, harmonického prevodového zariadenia vrátane harmonického plynového pedálu a harmonického reduktora. Harmonický reduktor zahŕňa hlavne: tuhé koleso, pružné koleso a radiálnu deformáciu generátora vĺn troch komponentov. Ide o použitie pružných ozubených kolies na vytvorenie riadenej elastickej deformačnej vlny spôsobenej relatívnou nevyrovnanosťou medzi zubami tuhého kolesa a ohybného kolesa na prenos sily a pohybu. Tento druh prevodovky má zásadný rozdiel od všeobecnej prevodovky a je špeciálny v teórii záberu, výpočte zberu a návrhu konštrukcie. Harmonický reduktor má výhody vysokej presnosti, vysokej nosnosti atď. V porovnaní s bežným reduktorom je jeho objem a hmotnosť znížená minimálne o 1/3 vďaka použitiu o 50 % menej materiálu, preto sa harmonický reduktor používa hlavne pre malé roboty, vyznačujúce sa malým objemom, nízkou hmotnosťou, vysokou nosnosťou, vysokou presnosťou pohybu a jednostupňovým- prevodovým pomerom. Všeobecne sa používa pre priemyselné roboty s malým zaťažením alebo veľké roboty s niekoľkými osami na konci.
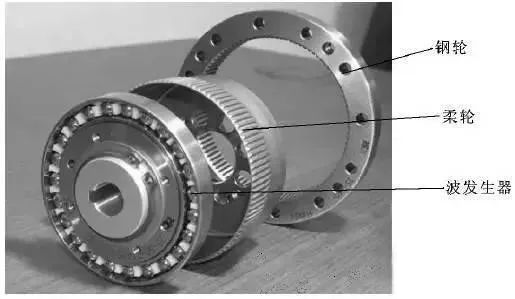 Rozložený pohľad na harmonický reduktor
Japonské Nabtesco zo začiatku 80. rokov navrhovalo dizajn typu RV-do výskumu prevodovky RV v roku 1986 s cieľom dosiahnuť podstatný prelom, ktorý strávil 6-7 rokov; a prvý prišiel s výsledkami domáceho Nantong Zhenkang a Hengfengtai strávil čas 6-8 rokov. Znamená to, že miestne čínske podniky majú malú šancu! Našťastie čínske podniky usporiadali niekoľko rokov, konečne urobili nejaké prelomy. Domáce najmä Nantong Zhenkang, Qinchuan obrábacie stroje, Wuhan esencie, Zhejiang Hengfengtai a Zhejiang Shuanghuan pohon poskytnúť. Produkcia Nantong Zhenkang údajne presiahla 10 000 kusov, bola otvorená linka na výrobu obrábacích strojov Qinchuan, výroba postupne stúpa. Obrábací stroj Qinchuan je národný projekt náhrady dovozu, obrábací stroj Qinchuan 90 000 sád priemyselných robotov spoločný reduktorový technologický projekt transformácie, priemyselné roboty spoločné reduktorové výrobné linky dve kombinované investície vo výške 314 miliónov juanov. Riadiaci systém Riadiaci systém robota je mozgom robota, ktorý je hlavným prvkom na určenie funkcie a funkcie robota. Riadiaci systém je v súlade so vstupným programom na systéme pohonu a implementuje mechanizmus na obnovenie príkazového signálu a riadenia. Nasledujúci článok predstavuje hlavne systém riadenia robota.

1, riadiaci systém robota "kontrola" je účelom riadeného objektu bude v súlade s požadovaným spôsobom, ako produkovať správanie. Základnou podmienkou „ovládania“ je pochopenie vlastností riadeného objektu. "Látka" je riadenie výstupného krútiaceho momentu akčného člena.
2, základný princíp práce robota Princípom práce je reprodukcia ukážkovej výučby; demonštračná výučba, tiež známa ako riadená demonštračná výučba, ako umelý vodiaci robot, krok za krokom podľa aktuálnej požiadavky na činnosť akčného procesu raz, robot v procese navádzania si automaticky zapamätá demonštračnú výučbu polohy každej akcie, polohy, parametrov procesu, parametrov pohybu atď., a automaticky generuje nepretržité vykonávanie programu. Po ukončení výučby stačí dať robotovi príkaz na spustenie, robot bude automaticky postupovať podľa naučených akcií, aby dokončil všetky procesy;
3 sa klasifikácia riadenia robota 1) podľa prítomnosti alebo neprítomnosti spätnej väzby delí na: riadenie s otvorenou-slučkou, s uzavretou{3}}slučkou, s otvorenou-slučkou presné podmienky riadenia: presne poznať model riadeného objektu a tento model zostáva v procese riadenia nezmenený. (2) Podľa požadovaného množstva ovládania sa delí na: silové ovládanie, polohové ovládanie, hybridné ovládanie. Polohové riadenie sa delí na: jednokĺbové riadenie polohy (polohová spätná väzba, polohová rýchlostná spätná väzba, spätná väzba zrýchlenia polohovej rýchlosti), viac-kĺbové polohové riadenie viac{10}}kĺbové polohové riadenie sa delí na rozkladové riadenie pohybu, centralizované riadenie silové riadenie sa delí na: priame riadenie sily, riadenie impedancie,{11}}polohové hybridné riadenie (3) Inteligentné metódy riadenia Fuzzy riadenie, adaptívne riadenie, optimálne riadenie, riadenie neurónovou sieťou, riadenie fuzzy neurónovou sieťou, Expertné riadenie 4. Hardvérová konfigurácia a štruktúra riadiaceho systému. Elektrický hardvér. Softvérová architektúra Keďže proces riadenia robota zahŕňa veľké množstvo transformácií súradníc a interpolačných operácií, ako aj nižšie{16}}riadenie v reálnom čase-. Preto je na súčasnom trhu systém riadenia robotov v štruktúre väčšiny hierarchickej štruktúry mikro-počítačového riadiaceho systému, ktorý zvyčajne používa dvojúrovňový{20}}počítačový riadiaci systém.
(1) Špecifický proces:Potom, čo hlavný riadiaci počítač prijme prevádzkové pokyny zadané personálom, najprv tieto pokyny analyzuje a interpretuje, aby určil parametre pohybu ruky. Potom vykoná kinematiku, dynamiku a interpolačné operácie a nakoniec odvodí parametre koordinovaného pohybu každého kĺbu robota. Tieto parametre sú vysielané do servoriadiaceho stupňa cez komunikačnú linku ako daný signál pre servoriadiaci systém každého spoja. Servopohony na kĺboch D/A konvertujú tento signál a poháňajú kĺby, aby vytvorili koordinovaný pohyb. Senzory privádzajú výstupné signály pohybu z každého kĺbu späť do počítača na úrovni servoriadenia, aby vytvorili lokálnu uzavretú slučku{4}} na dosiahnutie presného riadenia pohybu robota v priestore.
(2) Riadenie pohybu založené na PLC- Dva typy riadenia:① použitie výstupných portov PLC na použitie impulzných príkazov na generovanie impulzov na pohon motora a zároveň použitie všeobecných{0}}vstupov/výstupov alebo počítania častí na dosiahnutie uzavretej-regulácie polohy servomotorov v slučke ② použitie externého rozšírenia PLC modulu riadenia polohy na dosiahnutie uzavretej-slučky, tento spôsob riadenia polohy motora je hlavne na odosielanie vysokorýchlostného pulzného riadenia, ktoré patrí k metóde riadenia polohy, je riadenie polohy vo všeobecnosti viac bodové-po{5}}bodové riadenie polohy. Ide o metódu riadenia polohy, ktorá slúži hlavne na odosielanie vysokorýchlostného{7}}pulzného riadenia a metódou riadenia polohy je riadenie polohy z bodu do -bodu.
Dôležité parametre robota
Technické parametre robota odzrkadľujú prácu, ktorú robot dokáže vykonávať, najvyšší prevádzkový výkon a pod., treba zvážiť konštrukciu a aplikáciu robota. Hlavnými technickými parametrami robota sú stupne voľnosti, rozlíšenie, pracovný priestor, rýchlosť práce, pracovné zaťaženie atď.

1. Stupne voľnosti je počet súradnicových osí, ktoré má robot pre nezávislý pohyb. Stupne voľnosti robota sú počet nezávislých parametrov pohybu potrebných na určenie polohy a polohy robotovej ruky v priestore. Počet stupňov voľnosti robota sa vo všeobecnosti rovná počtu kĺbov. Bežné roboty majú vo všeobecnosti 5 až 6 stupňov voľnosti. Niektoré roboty sa dodávajú aj s vonkajšími osami.
2. Kĺby (Joint), čiže pohyb zveráka, umožňujúci časti ramena robota relatívny pohyb medzi inštitúciami.
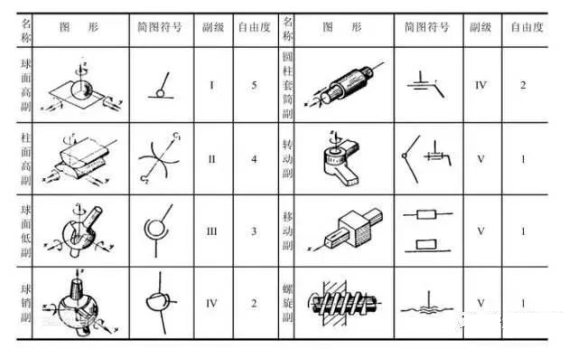
3. Pracovný rozsah Celý priestorový rozsah, ktorý možno dosiahnuť montážnym bodom ramena alebo ruky priemyselného robota. Jeho tvar závisí od počtu stupňov voľnosti robota a od typu a konfigurácie pohybových kĺbov. Pracovný rozsah robota je vo všeobecnosti: grafická a analytická metóda dvoch metód znázornenia.
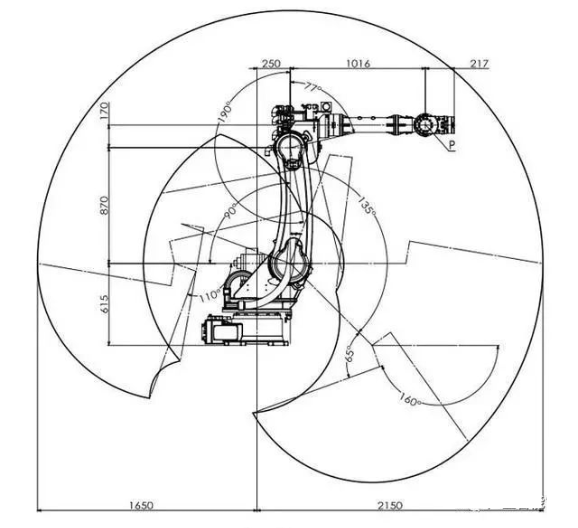
4. rýchlosť robota v pracovnom procese s podmienkami zaťaženia, rovnomernou rýchlosťou pohybu procesu, stredom mechanického rozhrania alebo stredom nástroja v jednotke času presunutej vzdialenosti alebo uhla natočenia.
5. Pracovná záťaž je predná časť robota namontovaná na zápästí záťaže v pracovnom rozsahu maximálnej hmotnosti, ktorá môže vydržať v akejkoľvek polohe, všeobecne vyjadrená ako hmotnosť, moment, moment zotrvačnosti. Taktiež a rýchlosť chodu a veľkosť zrýchlenia a ďalšie parametre, pracovné zaťaženie sa vo všeobecnosti používa pri vysoko{2}}rýchlostnej prevádzke robota, môže ako indikátor uchopiť hmotnosť obrobku ako nosnosť. Hmotnosť bremena manipulačného robota sa musí považovať za celkovú hmotnosť chápadla a obrobku.
6. Rozlíšenie
Vzťahuje sa na minimálnu vzdialenosť pohybu alebo minimálny uhol rotácie, ktorý môže robot dosiahnuť . 7, presnosť Opakovateľnosť alebo presnosť opakovaného polohovania: označuje rozdiel medzi tým, ako robot opakovane dosiahne určitú cieľovú pozíciu. Napríklad, ak požiadate os, aby prešla 100 mm, prvý raz skutočne išiel 100,01 Zopakujte rovnakú akciu, pri ktorej kráčal 99,99 Chyba 0,02 je presnosť opakovania polohy. Je to miera koncentrácie radu chybových hodnôt, teda opakovateľnosti. Presnosť robota nezávisí len od kĺbového reduktora a prevodovky, ale aj od procesu mechanickej montáže, ktorý v mnohých prípadoch nie je na mieste, čo vedie k zníženiu presnosti opakovaného polohovania robota.