



Pri jazde vo výťahu sa určite chcete dostať z jedného poschodia na druhé hladko a bezpečne. Pri výťahu umožňuje sofistikované ovládanie pohybu výťahom zastaviť sa v špecifikovanej polohe a hladko spomaľovať, až kým nedôjde k úplnému zastaveniu. Nedostatok sofistikovaného riadenia pohybu môže spôsobiť, že výťah sa omylom zastavuje medzi podlahami, vďaka čomu môže jazdca výťahu cítiť závraty a nepohodlný alebo nebezpečný.
Roboty, počítačové numerické riadenie (CNC) stroje a zariadenia na automatizáciu výroby vyžadujú presné riadenie polohy prostredníctvom servopohonov a v mnohých prípadoch presné riadenie rýchlosti na správne vyrábanie výrobkov a udržiavanie pracovného postupu.
Mnoho aspektov priemyselných jednotiek je dôležitých pri dosahovaní presného riadenia pohybu, ktoré zahŕňa tri základné subsystémy v návrhu riadenia v reálnom čase, konkrétne snímanie, spracovanie a riadenie. Tento dokument bude diskutovať o príkladoch technológií, ktoré podporujú každý subsystém.
Snímanie
Presné riadenie pohybu nie je možné realizovať bez presnosti polohy a snímania rýchlosti. Snímanie môže obsahovať uhlovú polohu hriadeľa motorového hriadeľa a snímanie rýchlosti alebo lineárnu polohu a snímanie rýchlosti dopravného pásu. Dizajnéri často používajú prírastkové optické kódovače so stovkami až tisícom automatov na revolúciu, aby vnímali polohu a rýchlosť. Tieto kódovače sú typicky pripojené k mikrokontrolérom (MCUS) prostredníctvom kvadratúrnych kódovaných impulzov (QEP), a preto si vyžadujú schopnosť rozhrania QEP.
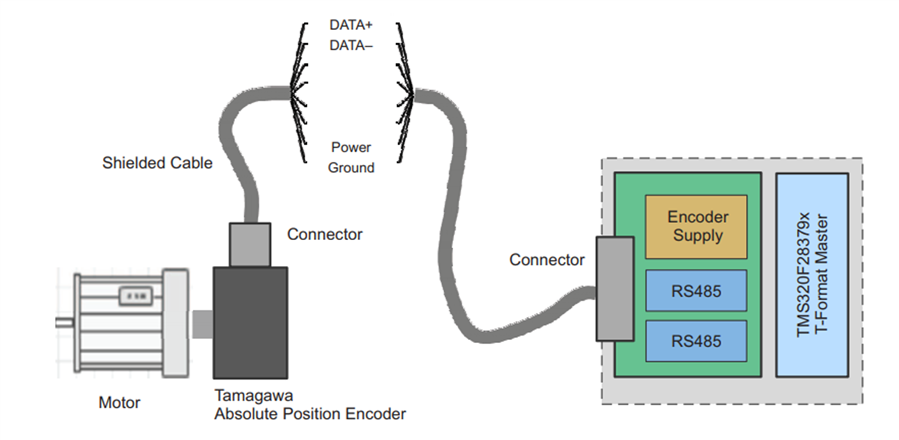
Absolútne kódovače sú naopak výrazne presnejšie, zvyčajne majú viac slotov na revolúciu a sú namontované na presnosti, aby sa zabezpečila absolútna uhlová poloha. Snímaná poloha sa prevedie na digitálnu reprezentáciu a kóduje sa podľa štandardného protokolu. Príkladmi takýchto protokolov sú obojsmerná sériová synchronizácia Tamagawa T-format a IC-Haus GMBH (predtým by ste predtým potrebovali aj poľné programovateľné bránové pole (FPGA), ale viac a viac MCU, ale viac a viac MCU, ale viac a viac MCU, ale viac a viac MCU Teraz majú túto schopnosť (ako je znázornené na obrázku 1 nižšie). Pretože protokoly T-format a BISS C sa často líšia od protokolov podporovaných populárnymi komunikačnými portami alebo rozhraniami, ako je sériové periférne rozhranie (SPI), univerzálny asynchrónny vysielač prijímača (UART) alebo sieť Area Controller (CAN), ktoré sú spoločné Väčšina MCU často vyžaduje prispôsobiteľné logické bloky alebo patentované spracovateľské jednotky.
Absolútne kódovače môžu byť tiež založené na elektromagnetických alebo rozlíškových obvodoch, ktoré si vyžadujú presné meranie sínusoidných elektrických signálov. Presné prevádzkové zosilňovače a odkazy na napätie sú preto tiež dôležité. Ovládanie motora a pohybu vždy vyžaduje presný prúd motora a detekciu napätia, najmä ak sa používa bez senzoru. Bežné roztoky sú inline a invertorová detekcia ramena ramena s nízkou stratou pomocou izolovaných/neizolovaných zosilňovačov a ovládačov s integrovanou detekciou nízko-bočného prúdu.
Spracovanie
Vykonanie profilov riadenia pohybu a algoritmov v systémoch riadenia presného pohybu vyžaduje MCU s vysokým výpočtovým výkonom, ktoré sú zvyčajne 32- dĺžky bit slova s natívnym 64- bit s pohyblivou čiarkou, aby sa poskytla potrebná presnosť a presnosť a presnosť . Mnoho MCU má hardvérové plynové pedály, pretože algoritmy sa veľmi spoliehajú na trigonometrické, logaritmické a exponenciálne matematiku.
Vzhľadom na počet osí pohybu pod kontrolou alebo počet riadiacich slučiek, dizajnéri často využívajú architektúru viacdrálny procesor (CPU) alebo paralelné plynové pedály podobné CPU. Viacnásobné CPU sa dá zvážiť aj pre ďalšie úlohy dohľadu a komunikácie.
Ako aplikácia riadenia v reálnom čase má celková latencia celého reťazca signálu (tj čas od zberu prúdu, napätia, polohy a rýchlosti k aktualizácii riadiacich výstupov) má priamy vplyv na riadiaci výkon , a preto na presnosť. Niektoré MCU majú analógové komparátory na čipoch, ktoré môžu priamo generovať kontrolné akcie, čo výrazne znižuje latenciu a zaťaženie CPU. Dôležitá je aj reakcia na rýchle prerušenie a úspora a zotavenie v teréne.
Vysoký výkon spracovania nestačí. MCU riadenia pohybu musia mať tiež periférie všeobecného riadenia, ako napríklad 12- a 16- Bit Analog-Digital Converters, rozhrania QEP, hrany s vysokým rozlíšením a zachytávanie impulzov a modulácia pulznej šírky (pWMM (pwm ) výstupy. Vyžaduje sa aj schopnosť implementovať vlastnú logiku a načasovanie.
Aby sa dizajnérom pomohlo vstať a bežať a naladiť svoje návrhy rýchlejšie, dodávatelia vodičov MCU a motora ponúkajú algoritmy riadenia motora a pohybu vrátane základných algoritmov, ako sú pozorovatelia bez senzorov a knižnice softvéru, ako aj úplný riadiaci kód s konfiguráciou GUI.

MCU pre priemyselné jednotky
Vodič
Power zariadenia a ovládače sú povinné poskytnúť požadovanú kontrolu, zvyčajne vo forme PWM, kde pracovný cyklus predstavuje akciu. Presná kontrola pwm impulzov je dôležitá, čo znamená, že vodič musí poskytnúť potrebnú intenzitu pohonu s najmenšou možnou odchýlkou načasovania; napájacie zariadenie sa musí zapnúť a vypínať presne v zamýšľanom čase. Takéto ovládače sú dnes ľahko dostupné, s ďalšími funkciami, ako je nadprúd a tepelná ochrana. Nové široké zariadenia Bandgap Power zaisťujú rýchle a presné načasovanie zapnutia a vypnutia. Rýchle rýchlosti prepínania a nízke straty prepínania zariadení so širokým pásmom tiež umožňujú rýchle ovládacie slučky pre zlepšenú stabilitu a výkon.
Okrem presnosti si mnoho aplikácií vyžaduje návrhy riadenia motora, ktoré sú dostatočne kompaktné na to, aby využívali ovládače s integrovaným prúdom snímania a napájacieho zdroja.
Záver
Presné riadenie pohybu je rozhodujúce pre priemyselné jednotky. Technické riešenia sa zaoberajú všetkými tromi subsystémami, ktoré sú základom návrhu riadenia v reálnom čase, snímanie, spracovanie a ovládanie a sú navrhnuté tak, aby umožnili presné riadenie pohybu.