





V modernom živote sa motory bežne používajú v domácich spotrebičoch, automobilovej elektronike, priemyselnej kontrole a mnohých ďalších aplikáciách a každý motor nemôže bežať bez vhodného čipu vodiča. Nanomicro ponúka široký výber výrobkov vodiča motorov. Toto video sa zameria na bežné typy motorov a aplikácie induktívneho zaťaženia, ktoré vám pomôžu lepšie porozumieť tomu, ako zvoliť správny čip vodiča motora.
Typy a aplikácie bežných induktívnych zaťažení
Motor je v podstate zariadením na premenu energie, prostredníctvom elektromagnetického indukčného princípu elektrickej energie na kinetickú energiu, hlavne rozdelený do kefy DC motora (BDC) (BDC), DC Motor (BLDC) a krokového motora (Stepper) Tri kategórie, okrem motorov, okrem motorov, relácií a solenoidných ventilov, ktoré tiež patria spoločné induktívne zaťaženie, ktoré jazdné princíp je podobné týmto motorom.
V každodennom živote sa motory široko používajú v rôznych elektrických zariadeniach a sú takmer všadeprítomné. Napríklad v automobiloch funkcie, ako je zdvíhanie a spúšťanie okien, nastavenie sedadla, nastavenie zrkadla, ovládacie prvky zadných dverí a uzamknutie dverí sa spoliehajú na rôzne typy motorov ako na základné komponenty.
Ako fungujú čipy vodičov motora
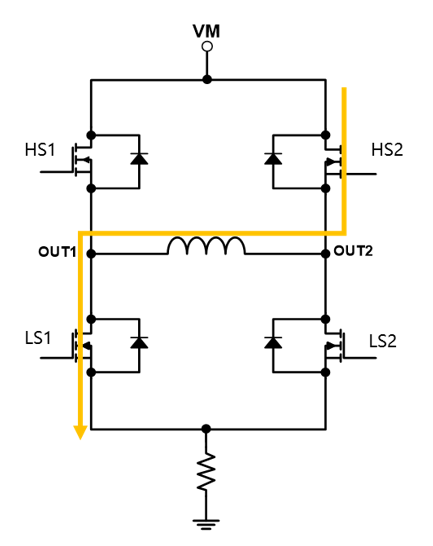
Typický čip vodiča H-Bridge Motor Známy na obrázku nižšie, čip sa skladá zo štyroch mosových trubíc vo vnútri H-mostíka (HS1, HS2, LS1, LS2), sú výstupy čipu Out1 a Out2 spojené s dvoma kefami kefy DC kefy, sú pripojené k kontrole riadiace aktuálne.
Vpred
Obrátiť sa
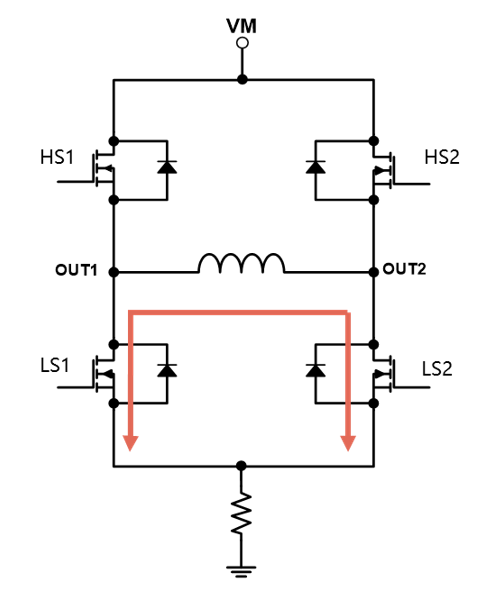
Pomalý úpadok
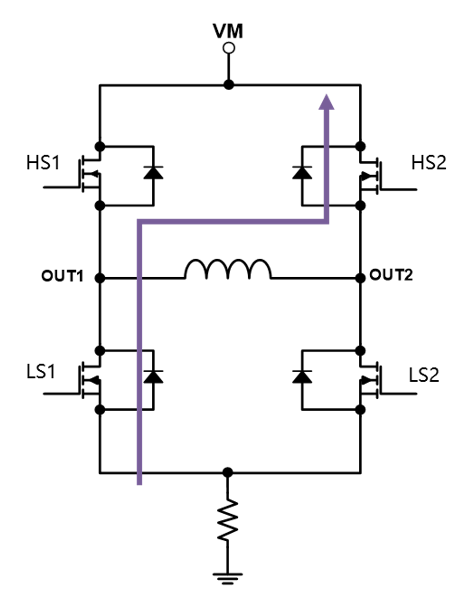
Rýchly rozklad
Vpred:Súčasný prúd z vonkajšej strany do Out2, uvedomujúc si otáčanie motora vpred.
Reverzná:Prúd tečie z Out2 na Out1, pričom realizuje spätnú rotáciu motora.
Pomalý rozklad:Zároveň sú dve dolné trubice LS1 a LS2 napájané a kľukatý prúd sa pomaly odvádza k zemi, aby sa realizoval výtok vinutia, tj brzda alebo pomalá recesia.
Rýchly rozklad:Ak sa LS1 a HS2 v tomto okamihu zapnú, na obidve konce vinutia sa použije záporné napätie a kľukatý prúd sa rýchlo absorbuje napájaním, tj rýchly rozklad.
Vyššie uvedené štyri prevádzkové režimy presne upravujú prevádzkový stav motora riadením spínacieho stavu mos rúr, aby splnili rôzne požiadavky na aplikáciu.
Bipolárny krokový pohon motora
Dodávaním ortogonálnych prúdov s viacerými stupňami rozdelenia na obidva vinutia je možné presne riadiť smer a veľkosť vektorov magnetického poľa vo vnútri motora, čím sa realizuje presné riadenie polohy krokového motora.
Čím vyššia je interpolácia prúdu, tým lepšia je presnosť polohy a plynulosť riadenia krokového motora. V závislosti od stupňa pododdielu existujú bežné režimy, ako je 4 pododdiel, 16 pododdielu, 32 pododdielu atď.
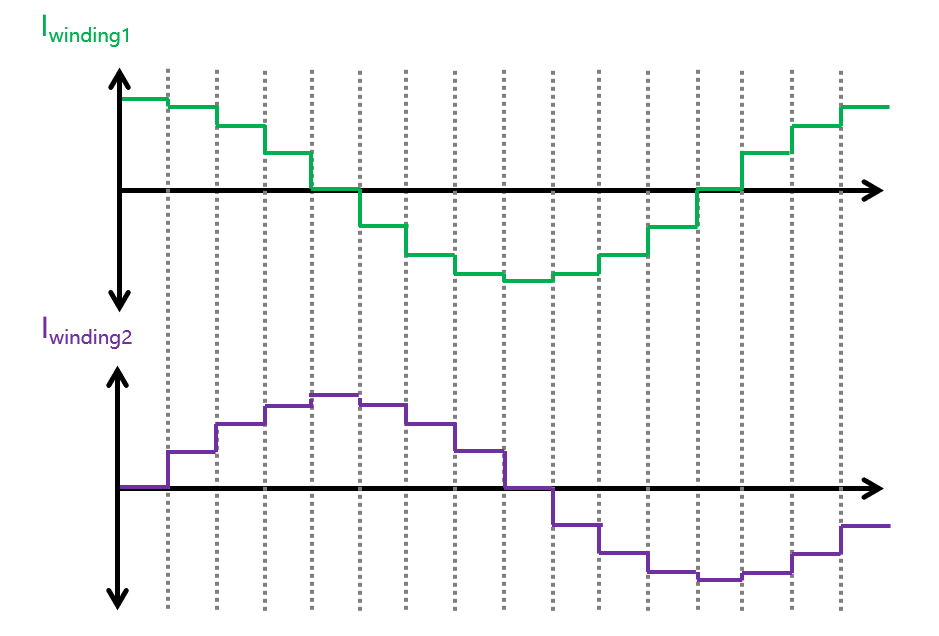
Schematický diagram ¼ kroku
Pre čip vodiča kroku, okrem internej jednotky H-most, je dôležitejšou presnou kontrolou výstupného interpolačného prúdu. Ako príklad vezmite 1/4 režim subdivízie, existujú štyri pododdiely súčasnej hodnoty v 90 -stupňovom potenciálnom uhle a prúd týchto dvoch vinutí je sínusová vlna s rozdielom fázy 90 stupňov.
Čip ovládača cez riadiaci algoritmus a modulačný obvod, presné riadenie H-mostíka pre moduláciu prúdu, takže prúd vo vinutí motora je presne tvar vlny a veľkosť našich nastavení, zatiaľ čo vzorkovanie výstupného prúdu na dosiahnutie kontroly spätnej väzby.
Pre čip vodiča motora je potrebné venovať pozornosť parametrom čipu: prevádzkové napätie, veľkosť fázového prúdu, typ riadiaceho signálu, maximálny stupeň pododdielu, prúdový modulácia a recesívny režim a ochranné funkcie.