





Riadenie priemyselného pohybu pokrýva širokú škálu aplikácií, od riadenia ventilátora alebo čerpadla na základe invertorov až po automatizáciu továrne so sofistikovanejšími ovládacími prvkami AC, až po pokročilé automatizačné aplikácie, ako je robotika s komplexnými ovládacími prvkami servo. Tieto systémy vyžadujú detekciu a spätnú väzbu mnohých premenných, ako je vinutý prúd alebo napätie, prúd jednosmernej zbernice alebo napätie, poloha rotora a rýchlosť. Výber premenných a požadovaná presnosť merania závisí od požiadaviek na koncovú aplikáciu, architektúru systému, nákladov na cieľový systém alebo komplexnosť systému a ďalšie úvahy, ako sú funkcie pridanej hodnoty, ako je monitorovanie stavu. Keďže motory údajne spotrebúvajú 40% svetovej energie, medzinárodné nariadenia zvýšili zameranie na efektívnosť systému v aplikáciách priemyselného pohybu, čím sa zvýši význam týchto premenných, najmä prúdu a napätia.
Tento dokument sa zameriava na detekciu prúdu a napätia v rôznych topológiách riadiaceho signálu motora na základe hodnotení motora, požiadaviek na výkon systému a koncových aplikácií. V tomto prípade sa implementácia reťazca riadiaceho signálu motora líši v závislosti od výberu snímača, požiadaviek na izoláciu prúdu, výberu analógového až digitálneho prevodníka (ADC), integrácie systému a systémového výkonu a rozdelenia zeme.
Rozsah aplikácií pre priemyselnú jazdu
Aplikácie riadenia motora sa pohybujú od jednoduchých meničov po zložité servoprávne jednotky, ale všetky zahŕňajú systémy riadenia motora s výkonovými stupňami a procesormi, ktoré riadia moduly modulátora šírky pulzov (PWM) s rôznymi úrovňami detekcie a spätnej väzby. Zjednodušený pohľad na rozsah aplikácií je znázornený na obrázku 1, ktorý ilustruje systémy, ktoré sa stávajú čoraz zložitejším, keď sa človek pohybuje zľava doprava, od jednoduchých riadiacich systémov, ako sú čerpadlá, ventilátory a kompresory, až po systémy, ktoré je možné implementovať bez potreby presnej spätnej väzby, pričom používajú iba jednoduchých mikroprocesorov. Keď sa komplexnosť systému zvyšuje smerom k vyššiemu koncu spektra, komplexné riadiace systémy vyžadujú presnú spätnú väzbu a rýchle komunikačné rozhrania. Príklady zahŕňajú kontrolu senzora alebo bezprostredného vektorového riadenia indukčných alebo permanentných magnetických motorov, ako aj vysoko výkonné priemyselné jednotky určené na účinnosť-ako napríklad veľké čerpadlá, ventilátory a kompresory znázornené na obrázku 1. Na hornom konci spektra sa používajú sofistikované servomotory v aplikáciách ako robotika, ako sú robotika, ako sú robotika, ako sú robotika a stroje na výber. Keď sa systémy stávajú zložitejšími, je dôležitejšie snímanie a spätná väzba premenných.
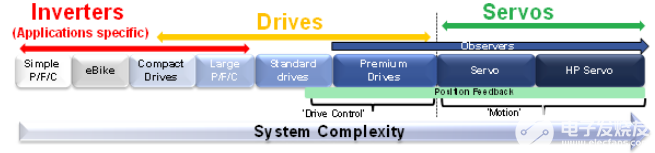
Obrázok 1. Rozsah aplikácií pre priemyselnú jazdu.
Architektúra pohonu - rozdelenie systému
Pri navrhovaní systémov je veľa problémov, ktoré sa zaoberajú širokou škálou aplikácií v oblasti riadenia priemyselného pohybu. Reťazec riadiaceho signálu motora na všeobecnom účele je znázornený na obrázku 2.
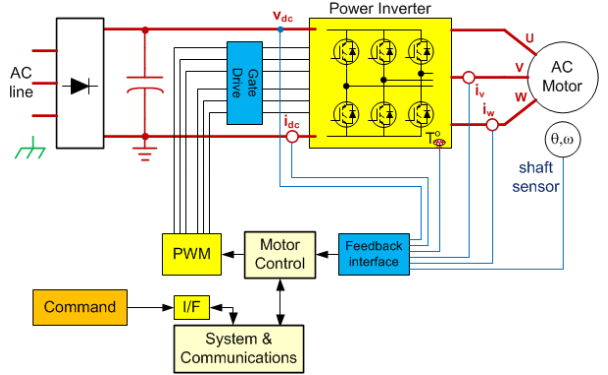
Obrázok 2. Zovšeobecnený reťazec riadiaceho signálu motora
Kľúčovým problémom sú požiadavky na izoláciu, ktoré majú často významný vplyv na konečnú topológiu a architektúru obvodu. Je potrebné zvážiť dva kľúčové faktory: Prečo izolovať a kde izolovať.
Vyžadujúcu klasifikáciu izolácie bude určené prvým. Požiadavky môžu byť vysokonapäťová bezpečnostná izolácia (SELV) na ochranu pred elektrickým šokom vyrobeným človekom alebo funkčnou izoláciou na posun úrovne medzi nesmrtné napätie alebo izolácia pre účely integrity údajov a účely zmierňovania hluku. Poloha izolácie je zvyčajne určená očakávaným výkonom systému. Ovládanie motora je zvyčajne drsné elektricky hlučné prostredie a návrhy sa zvyčajne stretávajú s veľkým napätím v spoločnom režime niekoľkých stoviek voltov, ktoré pravdepodobne prepínajú pri frekvenciách nad 20 kHz, s veľmi vysokým prechodným časom vzostupu DV/DT. Z tohto dôvodu je bežné izolovať výkonovú fázu od štádia riadenia, a to v systémoch s vysokou výkonnosťou, ako aj v systémoch, kde je vysoký výkon vo svojej podstate hlučný. Či už dizajn využíva prístup s jedným procesorom alebo dvojitým procesorom, ovplyvňuje aj miesto izolácie. V systémoch s nižším výkonom s nižšou spotrebou energie je izolácia zvyčajne na rozhraní digitálnej komunikácie, čo znamená, že fázy výkonu a riadenia majú rovnaký potenciál. Systémy s nízkym stupňom majú na izoláciu nižšie komunikačné rozhrania šírky pásma. Izolácia komunikačných rozhraní v špičkových systémoch bola tradične náročná v dôsledku vysokej šírky pásma a obmedzení, ktoré si vyžadujú tradičné izolačné techniky, ale to sa mení s príchodom magneticky izolovanej plechovky a RS -485 produktov transceiveru.
Dva kľúčové prvky vo vysokovýkonnej konštrukcii riadenia motora s uzavretou slučkou sú výstup PWM modulátora a spätná väzba pre fázu motora. Obrázky 3A a 3B ilustrujú, kde je potrebná bezpečná izolácia, v závislosti od toho, či štádium riadenia zdieľa rovnaký potenciál ako fáza výkonu alebo sa odkazuje na zem. V obidvoch prípadoch je potrebná izolácia vodiča vysokej koncovej brány a uzly na detekciu prúdu, ale pri rôznych úrovniach izolácie - na obrázku 3A je potrebná iba funkčná izolácia týchto uzlov, zatiaľ čo na obrázku 3B je kritická izolácia fyzickej bezpečnosti (tj (tj prúdu)).
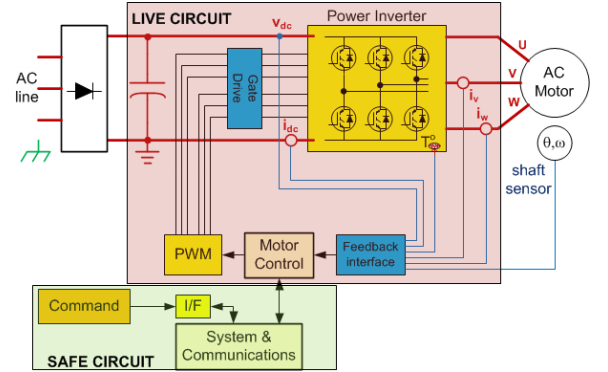
Obrázok 3A. Riadiaca fáza s výkonom ako referencia
Techniky merania a topológie pre detekciu prúdu a napätia
Implementácie signálneho reťazca pre detekciu prúdu a napätia sa líšia v závislosti od výberu prevodníka, požiadaviek na izoláciu prúdu, výberu ADC a integrácie systému, ako aj systémového výkonu a rozdelenia zeme, ako je opísané vyššie. Realizácia kondicionovania signálu pre merania s vysokou vernosťou nie je ľahká úloha. Napríklad obnovenie malých signálov alebo prenos digitálnych signálov v takých hlučných prostrediach je náročné, zatiaľ čo izolácia analógových signálov je ešte náročnejšie. V mnohých prípadoch izolačné obvody signálu zavádzajú fázové oneskorenia, ktoré môžu obmedziť dynamický výkon systému. Detekcia fázového prúdu je obzvlášť náročný, pretože tento uzol je pripojený k rovnakému uzlu obvodu, ako je ovládač hradla v strede výkonového stupňa (modul invertora), a preto má rovnaké požiadavky, pokiaľ ide o izolačné napätie a prechodné prechody. Stanovenie reťazca meracieho signálu (technológia, kondicionovanie signálu a ADC), ktorý sa má implementovať v systéme riadenia motora, závisí od troch kľúčových faktorov:
Bod alebo uzol v systéme, pretože to určuje, čo je potrebné merať.
Úroveň výkonu motora a výsledný výber snímača - či je vo svojej podstate izolovaný alebo nie. Výber senzora má významný vplyv na výber ADC, vrátane architektúry prevodníka, funkčnosti a rozsahu analógových vstupov.
Koncová aplikácia. To môže viesť k potrebe vysokého rozlíšenia, vysokej presnosti alebo rýchlosti v reťazci detekčného signálu. Napríklad implementácia kontroly senzora v širšom rozsahu rýchlosti vyžaduje viac meraní častejšie a vyššiu presnosť. Koncová aplikácia tiež ovplyvňuje potrebu funkčnosti ADC. Napríklad kontrola viacerých osí môže vyžadovať vyšší počet kanálov ADC.
Senzory prúdu a napätia
Najbežnejšie prúdové senzory používané pri regulácii motora sú rezistory, senzory Hall Effect (HE) a prúdové transformátory (CTS). Aj keď rezistory skratov neposkytujú izoláciu a straty spôsobujú pri vyšších prúdoch, sú najmladšie zo všetkých senzorov, majú najnižšie náklady a sú vhodné na meranie AC aj DC. Znížená hladina signálu potrebná na obmedzenie straty energie skratu zvyčajne obmedzuje aplikácie skratu na 50 A alebo menej. Senzory CT a He poskytujú prirodzenú izoláciu, ktorá im umožňuje slúžiť vysoko súčasným systémom, ale pretože samotné senzory majú zlú počiatočnú presnosť alebo zlú presnosť v rozsahu teploty, sú nákladnejšie a vedú k riešeniu, ktoré je menej presné ako tie, ktoré je možné dosiahnuť pomocou posunu.
Miesta merania motora a topológie
Okrem typu snímača je k dispozícii niekoľko uzlov na meranie prúdu motora. Priemerný prúd jednosmernej zbernice sa môže použiť na kontrolné účely, ale v pokročilejších jednotkách sa ako hlavná premenná spätnej väzby používa prúd motora. Meranie priameho vinutia prúdu je ideálne pre vysoko výkonné systémy. Vinutia sa však môžu merať nepriamo s použitím skratov v každej dolnej časti invertorovej vetvy alebo jediného skratu v zbernici DC. Tieto metódy majú tú výhodu, že signály skratu sa odkazujú na bežné napájanie, ale extrahovanie vinutia prúdu z DC Link vyžaduje synchronizáciu vzoriek so spínačmi PWM. Merania priameho fázového vinutia je možné vykonať pomocou ktorejkoľvek z vyššie uvedených detekčných techník prúdu, ale signál odporu na skrat sa musí izolovať. Vysoký zosilňovač spoločného režimu môže zabezpečiť funkčnú izoláciu, ale izolácia ľudskej bezpečnosti musí byť poskytnutá izolačným zosilňovačom alebo izolačným modulátorom.
Obrázok 4 zobrazuje rôzne vyššie uvedené súčasné možnosti spätnej väzby. Aj keď na kontrolu spätnej väzby je potrebná iba jedna z týchto možností, signál prúdu jednosmernej zbernice sa môže použiť ako záložný signál na ochranu.
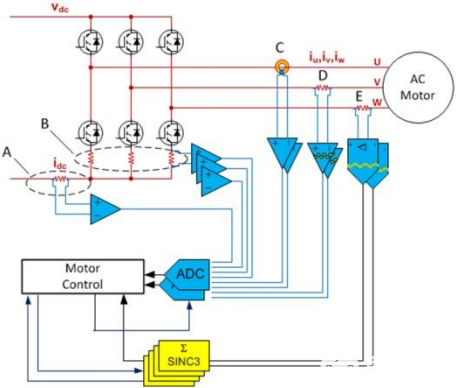
Obr. 4. Izolovaná a neizolovaná spätná väzba pre motorový prúd
Ako už bolo uvedené, systémová sila a rozdelenie pôdy určia požadovanú klasifikáciu izolácie, a tým sú vhodné možnosti spätnej väzby. Výkon cieľa systému ovplyvní aj výber senzorov alebo techniky merania. Existuje veľa konfigurácií, ktoré je možné realizovať v rozsahu výkonnosti.
Príklad nižšieho výkonu: Fázy výkonu a riadenia spoločného potenciálu, možností detekcie A alebo B
Používanie nôh je jedným z najúspornejšíchtekutýChniques na meranie prúdu motora. V tomto príklade, kde fáza výkonu zdieľa rovnaký PotentipAL ako štádium riadenia neexistuje žiadny spoločný režim, s ktorým by ste sa mali zaoberať a výstupy z možnosti A alebo B sa môžu spojiť priamo k obvodom kondicionovania signálu a ADC. Tento typ topológie by sa vo všeobecnosti našiel v nízkej energii a nízkom PErfORMance System s ADC zabudovaným do mikroprocesora.
Vyšší príklad výkonu: Riadiaca fáza pripojená k Zemi, možnosť snímania C, D alebo E
V tomto príklade je potrebná izolácia ľudskej bezpečnosti. Možnosti snímania C, D a E sú možné. Možnosť E poskytuje aktuálne kŕmenie najvyššej kvalityAck všetkých troch možností a keďže je systém s vyšším výkonom, je pravdepodobné, že existujeFPGAalebo iná forma spracovania v systéme, ktorá môže poskytnúť digitálny filter pre izolovaný signál modulátora. Výber ADC pre možnosť C, izolovaný senzor (pravdepodobne uzavretá slučka HE), by bola tradične diskrétna, aby sa dosiahol vyšší výkon, ako je to možné s doteraz zabudovanými ponukami ADC. Možnosť D je izolovaný zosilňovač v tejto konfigurácii, oproti zosilňovača spoločného režimu, pretože je potrebná bezpečnostná izolácia. Izolovaný zosilňovač obmedzí výkon, a preto môže stačiť roztok ADC. To poskytne najnižšiu spätnú väzbu o vernosti v porovnaní s možnosťami C alebo E, a hoci zabudovaná ADC môže byť vnímaná ako „voľná“ a izolovaný zosilňovač potenciálne „lacný“, implementácia zvyčajne vyžaduje ďalšie komponenty na kompenzáciu kompenzácie a posunutie úrovne pre zhodu s rozsahom vstupu ADC, čo zvyšuje celkové náklady na signálny reťazec.
Existuje veľa topológií, ktoré sa dajú použiť v návrhu riadenia motora na snímanie prúdu motora s mnohými factorszvážiť, ako sú náklady, úroveň energie a úroveň výkonu. Kľúčovým cieľom pre väčšinu návrhárov systému je zlepšiť súčasnú spätnú väzbu o zmysle, aby sa zlepšila efektívnosť v rámci svojich cieľov nákladov. Pre aplikácie vyššieho konca je súčasná spätná väzba rozhodujúca pre iné opatrenia na výkon systému, ako je dynamická reakcia, akustický hluk alebo zvlnenie krútiaceho momentu, nielen účinnosť. Je zrejmé, že existuje kontinuum výkonu, ktorý prechádza z nízkych do vysokého ACružas Rôzne topológie avAiLABLE A to je hrubo mapované na obrázku 5, ktoré znázorňujú nižšie možnosti výkonu a vyššie možnosti výkonu.
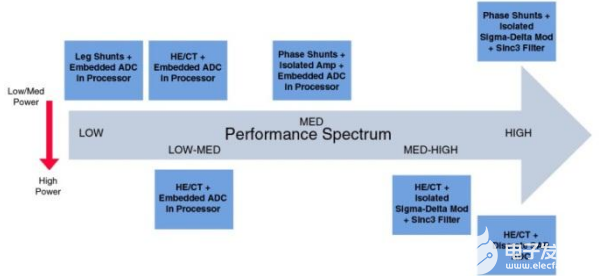
Obrázok 5. Rozsah výkonnostných rozsahu topológie súčasného detekcie
Ciele, potreby a výsledné trendy pre návrhárov systému riadenia motora: migrácia z senzorov HE na rezistory
Odpory na skraty spojené s izolovanými modulátormi Sigma-delta poskytujú aktuálnu spätnú väzbu o najvyššej kvalite, kde je súčasná úroveň dostatočne nízka na použitie v skratke. Medzi návrhármi systémov je významný trend migrácie z senzorov HE na rezistory a ďalší trend presunúť sa skôr k izolovanému prístupu modulátora, a nie izolovaného prístupu zosilňovača. Výmena iba senzora znižuje náklady na zavedenie materiálov (Bom) a náklady na vloženie PCB a zlepšuje presnosť senzora. Odpory na skratovanie nie sú citlivé na magnetické polia alebo mechanické vibrácie. Návrhári systému, ktorí nahrádzajú senzory Senzorov HE, si často môžu zvoliť izolačný zosilňovač a naďalej používajú ADC predtým používanú v návrhoch založených na senzoroch na obmedzenie úrovne variácie v signálnom reťazci. Ako už bolo uvedené vyššie, výkon izolačného zosilňovača bude obmedzený bez ohľadu na výkon ADC.
Ďalej nahradenie izolačného zosilňovača a ADC izolovaným modulátorom sigma-delta eliminuje prekážku výkonu a výrazne vylepší dizajn, zvyčajne ho zmení z 9- na {10- bitovú spätnú väzbu na 12- bitové úrovne. Obvody analógovej nadprúdovej ochrany (OCP) je možné tiež eliminovať, pretože digitálne filtre potrebné na spracovanie výstupov modulátora Sigma-delta môžu byť tiež nakonfigurované tak, aby umožnili rýchle slučky OCP. Preto by akákoľvek analýza BOM by mala zahŕňať nielen izolačné zosilňovače, surové ADC a kondicionovanie signálu medzi nimi, ale aj zariadenia OCP, ktoré môžu byť eliminované. Izolovaný σ-δ modulátor AD7401A je založený na technológii ADI Cuplora a má prerušiteľský rozsah ADI), ktorý je pre ADI COUPRE), ktorý je pre OCP) pre Analógové vstupy sú nepretržite vzorkované analógovým modulátorom a vstupné informácie sú obsiahnuté v digitálnom výstupnom toku pri hustote až 20 MHz dátovej rýchlosti. Surové informácie môžu byť rekonštruované s vhodným digitálnym filtrom, zvyčajne SINC.®3 pre presné merania prúdu. Pretože výkon konverzie sa dá obchodovať s šírkou pásma alebo oneskorenia filtra, hrubšie a rýchlejšie filtre môžu poskytnúť OCP rýchlejšie odozvu v poradí 2 μs, ideálne na ochranu IGBT.
Vyžaduje sa zníženie veľkosti posunu
Zo strany merania signálu existujú niektoré kľúčové výzvy pri výbere rezistora Shunt, pretože existuje kompromis medzi citlivosťou a spotrebou energie. Väčšie hodnoty odporu zabezpečia, aby sa použil celý rozsah modulátora Sigma-delta alebo čo najviac analógového rozsahu vstupného, čím sa maximalizuje dynamický rozsah. Väčšie hodnoty odporu však budú mať za následok pokles napätia a zníženú účinnosť v dôsledku straty odporu I2 odporu × R. Dosiahnutie nelinearity prostredníctvom samoliečovacích účinkov môže byť tiež výzvou pri používaní väčších odporov. Výsledkom je, že návrhári systému čelia kompromisom, ktoré sa ďalej zhoršujú spoločnou potrebou na výber veľkostí skratov, ktoré môžu slúžiť mnohým modelom a motorom na rôznych súčasných úrovniach. Udržiavanie dynamického rozsahu je tiež náročné tvárou v tvár špičkovým prúdom, ktoré môžu byť niekoľkokrát menovitým prúdom motora a potrebou spoľahlivého zachytenia oboch. Schopnosť riadiť špičkový prúd, keď je systém zapnutý, sa líši podľa návrhu, od pevne kontrolovaného (napr. 30% nad nominálnym) až po 10 -krát nominálne. Vrcholové prúdy sú tiež spôsobené zrýchlením a zmenami zaťaženia alebo krútiaceho momentu. Avšak v dizajnoch pohonu sú špičkové prúdy v systéme zvyčajne štvornásobok nominálneho prúdu.
Vzhľadom na tieto výzvy, návrhári systému hľadajú vynikajúce modulátory Sigma-delta so širším dynamickým rozsahom alebo vylepšeným pomerom signálu k šumu a skresleniu (SINAD). K dnešnému dňu boli izolované σ-δ modulátorové produkty ponúkané zaručený výkon s 16- bitovými rozlíšením a až 12 účinnými bitami (ENOB).
Sinad=(6.02 n + 1. 76) db, kde n=enOB
Vďaka presunu k odporúčanom skratových vodičov v ovládačoch s nízkym výkonom sa výrobcovia vodičov motorov tiež snažia zvýšiť hodnotenie výkonu svojich ovládačov, topológiu, ktorá sa môže použiť z dôvodov výkonu a nákladov. To sa dá dosiahnuť iba použitím oveľa menších rezistorov skratov, čo si vyžaduje vznik jadier modulátora s vyšším výkonom na vyriešenie zníženej amplitúdy signálu.
Návrhári systému, najmä dizajnéri servo, sa tiež neustále snažia zlepšiť reakciu systému znížením časov konverzie analógov-digitál alebo znížením skupinového oneskorenia prostredníctvom digitálnych filtrov spojených s izolovaným modulátorom Sigma-delta a topológiám rezistora. Ako už bolo spomenuté, výkon konverzie sa dá obchodovať proti šírke pásma alebo oneskoreniu skupiny filtra. Hrubšie a rýchlejšie filtre môžu poskytnúť rýchlejšiu reakciu, ale na úkor výkonu. Dizajnér systému analyzuje vplyv dĺžky alebo miery extrakcie filtra a potom robí kompromisy na základe potrieb jeho konečnej aplikácie. Zvýšenie hodinovej rýchlosti modulátora by pomohlo, ale mnoho dizajnérov už pracuje pri maximálnej hodinovej rýchlosti 20 MHz prijateľnú pre AD7401A. Jednou z nevýhod zvýšenia hodinovej rýchlosti je potenciál účinkov žiarenia a rušenia (EMI). Modulátor s vyšším výkonom pri rovnakej hodinovej rýchlosti zlepší oneskorenie skupiny oproti kompromisu výkonu, čo viedlo k kratším časom odozvy a zároveň minimalizuje vplyv na výkon.