Princíp riadenia motora je jadrom oblasti motorovej techniky, ktorá zahŕňa princíp činnosti motora, metódy riadenia a praktické aplikácie a ďalšie aspekty. S rozvojom moderného priemyslu, motor ako dôležité zariadenie na premenu a prenos energie, presnosť a účinnosť jeho riadenia priamo ovplyvňujú výkon a efektivitu celého systému. Preto má-hĺbkové pochopenie a štúdium princípu riadenia motora dôležitý teoretický a praktický význam.
Po prvé, princíp činnosti motora
Motor je zariadenie, ktoré premieňa elektrickú energiu na mechanickú energiu a jeho princíp činnosti je založený na zákone elektromagnetickej indukcie a zákone elektromagnetickej sily. Podľa princípu fungovania možno motor rozdeliť do dvoch kategórií: jednosmerný motor a striedavý motor.
1. princíp činnosti jednosmerného motora
Jednosmerný motor je použitie toku jednosmerného prúdu cez interakciu cievky kotvy a cievky magnetického poľa, ktoré generuje krútiaci moment na dosiahnutie mechanického pohybu zariadenia. Jeho hlavná štruktúra zahŕňa kotvu, magnetické póly, kefy a magnetické pole. Keď jednosmerný prúd prechádza cievkou kotvy, vytvára magnetické pole, ktoré interaguje medzi kotvou a magnetickým poľom, čo vytvára krútiaci moment, ktorý spúšťa motor. Rýchlosť jednosmerného motora je možné ovládať nastavením napätia kotvy alebo prúdu kotvy.
2. Princíp činnosti striedavého motora
Striedavý motor je zariadenie, ktoré využíva neustálu zmenu striedavého prúdu na generovanie rotujúceho magnetického poľa, čím sa realizuje mechanický pohyb. Podľa princípu generovania rotujúceho magnetického poľa možno striedavý motor rozdeliť na dva typy asynchrónneho motora a synchrónneho motora. Asynchrónne motory (známe aj ako indukčné motory) sú založené na princípe elektromagnetickej indukcie. Keď striedavý prúd prechádza cez vinutia statora, v statore sa generuje rotujúce magnetické pole a rotor interaguje s rotujúcim magnetickým poľom v dôsledku indukčného efektu, čím sa vytvára rotačný krútiaci moment na pohon motora. Synchrónny motor je založený na otáčkach motora a frekvencii napájania má pevný proporcionálny vzťah medzi motorom, ktorý pracuje, jeho rýchlosť a frekvencia napájania je prísne synchronizovaná.
Po druhé, metódy riadenia motora
Metódy riadenia motora zahŕňajú hlavne riadenie rýchlosti, riadenie štartovania a riadenie brzdenia. Tieto metódy kontroly a ich princípy sú podrobne opísané nižšie.
1. regulácia rýchlosti
Regulácia rýchlosti je najdôležitejším a najkomplexnejším aspektom riadenia motora. Existujú rôzne metódy riadenia rýchlosti, vrátane riadenia rýchlosti delenia odporového napätia, riadenia rýchlosti frekvenčnej konverzie a vektorového riadenia. Riadenie rýchlosti delenia odporového napätia je metóda na zníženie rýchlosti motora zmenou napájacieho napätia motora, táto metóda je jednoduchá a ľahko implementovateľná, ale menej účinná. Riadenie rýchlosti frekvenčnej konverzie je metóda na reguláciu rýchlosti motora zmenou frekvencie striedavého prúdu dodávaného napájacím zdrojom, táto metóda môže realizovať široký rozsah otáčok a vysokú účinnosť. Vektorové riadenie je pokročilejšia metóda riadenia, ktorá realizuje presné nastavenie otáčok a krútiaceho momentu motora precíznym riadením prúdu a magnetického poľa motora a je vhodná pre príležitosti s vyššími požiadavkami na výkon motora.
2. Štartovacia kontrola
Riadenie rozbehu je riadenie motora v procese zo stacionárneho stavu do stavu chodu. U asynchrónnych motorov je vďaka svojmu rozbehovému momentu malý, preto je potrebné použiť niektoré špeciálne metódy na realizáciu plynulého rozbehu. Bežné metódy ovládania štartovania zahŕňajú priame štartovanie, štartovanie so zníženým napätím a mäkký štart. Hoci priame spustenie je jednoduché, štartovací prúd je veľký a vplyv na elektrickú sieť je veľký; štartovanie so zníženým napätím je zníženie štartovacieho prúdu znížením napájacieho napätia; mäkký štart je použitie výkonových elektronických zariadení na dosiahnutie hladkého riadenia procesu štartovania motora.
3. Ovládanie brzdenia
Riadenie brzdenia je riadenie motora z prevádzkového stavu do stacionárneho stavu v procese. Metódy ovládania bŕzd majú rôzne spôsoby, vrátane brzdenia energiou, spätného brzdenia a spätného{1} brzdenia. Brzdenie spotrebou energie prebieha cez vinutie statora v motore do jednosmerného prúdu, aby sa vytvoril brzdný moment; spätné brzdenie je zmenou sledu fáz napájania motora, aby sa dosiahol opačný smer otáčania s krútiacim momentom motora, aby sa dosiahlo brzdenie; spätné brzdenie-je využitie charakteristík generovaných motorom, pričom mechanická energia sa premení na elektrickú energiu a privedie sa späť do siete na dosiahnutie brzdenia.
Po tretie, schéma obvodu riadenia motora
1. schéma riadiaceho obvodu motora s permanentným magnetom
Toto je schematický diagram riadiaceho obvodu motora s permanentným magnetom. Tento obvod sa používa na ovládanie riadenia permanentným magnetom. Obvod využíva AC triakové spínacie prvky na zlepšenie komutačných charakteristík, pretože motory s permanentnými magnetmi sú generátory a štandardné triakové spínacie prvky je ťažké správne komutovať. Motory s permanentnými magnetmi vyžadujú-jednosmernú rektifikáciu s plnou vlnou.
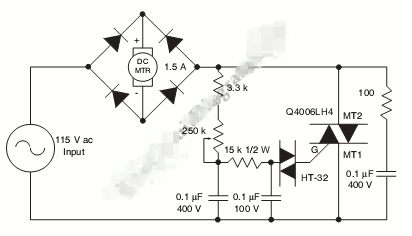
AC obojsmerné tyristory sú zapojené do série na vstupnej strane AC usmerňovacieho mostíka. Najkritickejšou časťou inštalácie SCR na DC stranu mosta je riešenie oneskoreného zapnutia-a načasovania blízko konca pol-cykla. Obvod poskytuje široký-rozsah riadenia, takže spínací prvok AC triaku môže byť spustený rýchlo alebo s nízkou vodivosťou pri nízkych motoroch. Striedavý odpor a usmerňovač majú podobné hodnoty napätia. Všetky sú založené na skutočnom zaťažení motora a požiadavkách na sieťové napätie.
2. 555 Schéma riadiaceho obvodu motora IC PWM s obmedzovačom prúdu
Na zabezpečenie rýchlej zmeny otáčok motora a zmeny smeru motora poháňajú štyri výstupy MOSFET H-mostíky. N-kanálové zariadenia sú výkonové MOSFETy so spodnou koľajnicou a P-kanály sú výkonové MOSFETy s hornou koľajnicou. všetky sú poháňané TC4469.
Malé sériové odpory pomáhajú predchádzať osciláciám brány a spomaľujú prechodový čas zariadenia so spodnou koľajnicou, čo pomáha udržiavať horné zariadenie vypnuté. Odporové rozdeľovače a nízko{1}}nákladové{2}}radiace tranzistory možno jednoducho a ekonomicky pridať, aby sa zachoval 15V jednosmerný hradlový pohon horného-koľajnicového MOSFETu, aby sa dosiahlo napätie motora vyššie ako 12 V jednosmerný prúd.
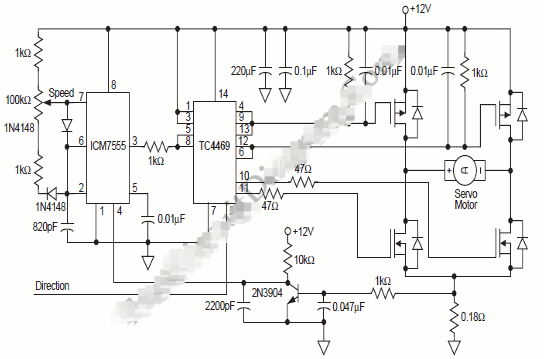
Pri napätiach nad 15 V DC ich môže jednoduchý lineárny regulátor napájať z kladného zdroja motora, pretože ICM7555 a TC4469 vyžadujú zanedbateľný prúd. Na ochranu brány pred prechodovými javmi môžeme použiť Zenerovu diódu. Keď je spodný MOSFET v tom istom ramene mostíka "zapnutý", generuje sa vysoké dV/dT a vstupný -k-zdrojový kondenzátor pomáha udržiavať horný MOSFET vypnutý. Ďalším riešením tejto situácie je udržať impedanciu pohonu hradla horného MOSFETu na nízkej úrovni v stave "OFF".
Snímací odpor v uzemňovacom kolíku mostíka H{0}} poskytuje jednoduchý spôsob snímania prúdových impulzov motora po impulze bez ohľadu na to, či sa motor otáča dopredu alebo dozadu. Tento signál je filtrovaný a aplikovaný na ICM7555, aby sa zabránilo generovaniu PWM, keď prúd motora prekročí povolenú hodnotu.
3. schéma zapojenia riadenia krokového motora
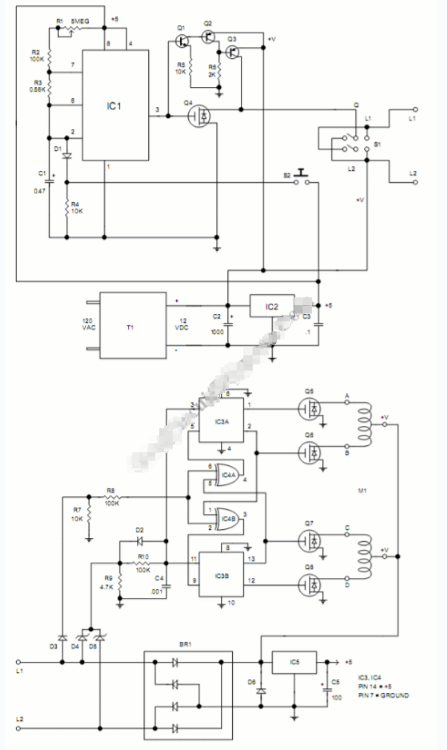
Krokové motory poskytujú jednoduché, lacné{0}}a presné ovládanie polohy. Krokový motor môže byť poháňaný obvodom namontovaným v blízkosti motora a ovládaný obvodom diaľkového ovládania cez dlhý kábel. Obvod je zaujímavý tým, že napájanie do motora aj do budiaceho obvodu sa prenáša cez dva vodiče, ktoré tiež prenášajú riadiace signály.
LMC555 CMOS integrovaný obvod časovača (IC1) generuje 200 mikrosekundový impulz do krokového motora a riadi jeho rýchlosť. Rýchlosť motora sa môže meniť zmenou frekvencie tohto impulzu a na tento účel je k dispozícii premenlivý odpor R1. Na výstupe IC1 (kolík 3) poháňa záporný hodinový impulz hradlo výkonového FET IRL530N (Q1), ktoré okamžite zatvorí a odpojí dosku ovládača od zeme. Toto prerušenie napájania vyšle signál do motorového ovládača, aby stlačil motor. Smer otáčania je riadený polaritou napätia aplikovaného na obvody ovládača cez prepojenia L1 a L2.
Bipolárny NPN tranzistor MPSA05 Q2 a tranzistory MPSA55 PNP Q3 a Q4 invertujú impulzy z kolíka 3, čím sa pri vypnutí Q1 zvýši odber Q1. Prepínač S1 nastavuje smer prepínaním polarity. Tlačidlo S2 spúšťa a zastavuje motor zapnutím a vypnutím hodín.
4. Schéma obvodu riadenia motora PWM s chodom vpred, vzad a brzdou
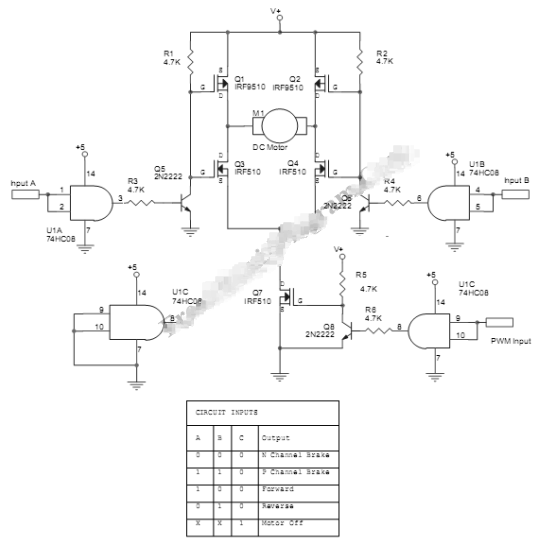
Tento obvod riadenia motora PWM poskytuje rôzne ovládacie prvky pre jednosmerný motor. Jednosmerný motor môžete ovládať dopredu, dozadu alebo brzdiť, kým sa nezastaví.
Obvod využíva na pohon motora mostík MOSFET, riadený množstvom logických brán a malých bipolárnych tranzistorov. Napätie motora môže byť 10-20 voltov a prúd by mal byť maximálne 8 ampérov. MOSFETy by mali byť vybavené vhodnými chladičmi. Vstup V+ by mal byť napájaný prevádzkovým napätím jednosmerného motora (10-20 voltov). Hoci je MOSFET navrhnutý pre 100 voltovú prevádzku, môžete použiť maximálne 20 voltov, pretože toto napätie sa používa aj na pohon brány, ktorá je normálne obmedzená na 20 voltov. Minimálna hodnota pre toto napájacie napätie je 10 voltov, pretože brána sa úplne neotvorí, ak napätie klesne pod 10 voltov. Pre túto aplikáciu si môžete vybrať z niekoľkých typov 10-20 V DC motorov.