



Penggerak servo, motor, Dan Peragkat Yang Mengendalikannya Mewakili peluang Pertumbuhan Yang Berkelanjutan, Didorong Oleh inovasi Dalam Sistem Otomotif Dan Industri Serta Kemajuan Teknologi Produksi. Industri Otomotif Dan Transportasi DiPerkirakan Akan Menyumbang Pangsa Terbesar Dari motor Lingkungan Industri.
Persyaratan dan teknologi kontrol pemandu dan kepapatan / torsi bervariasi Menuut Jenis Motor, mulai dari Kontrol Sederhana tegangan dan arus untuk motor dc motor guna hingga pengguna inverter inverter Tanpa Sikat, Dan Rangkaian Penggerak Motor Stepper Sirkuit Digital Yang Kompleks. Bahkan Untuk Motor Analog Tradisional Seperti Motor Induksi Dan Jenis Keengganan Yang Dialihkan, Teknologi Analogi Tradisional Saat Ini Disertai Dengan Dengan Metode Kontrol Digital Yang Semakin Canggih Yang Memungkinkan Solusi Diimplementasikan Dengan Dangan Biaya Rendah. Penggunaan Peragkat Mikroelektronik Memungkinkan Kontrol Kepatan, Posisi, Dan Torsi Yang Lebih Baik, Serta Efisiensi Yang Lebih Tinggi.
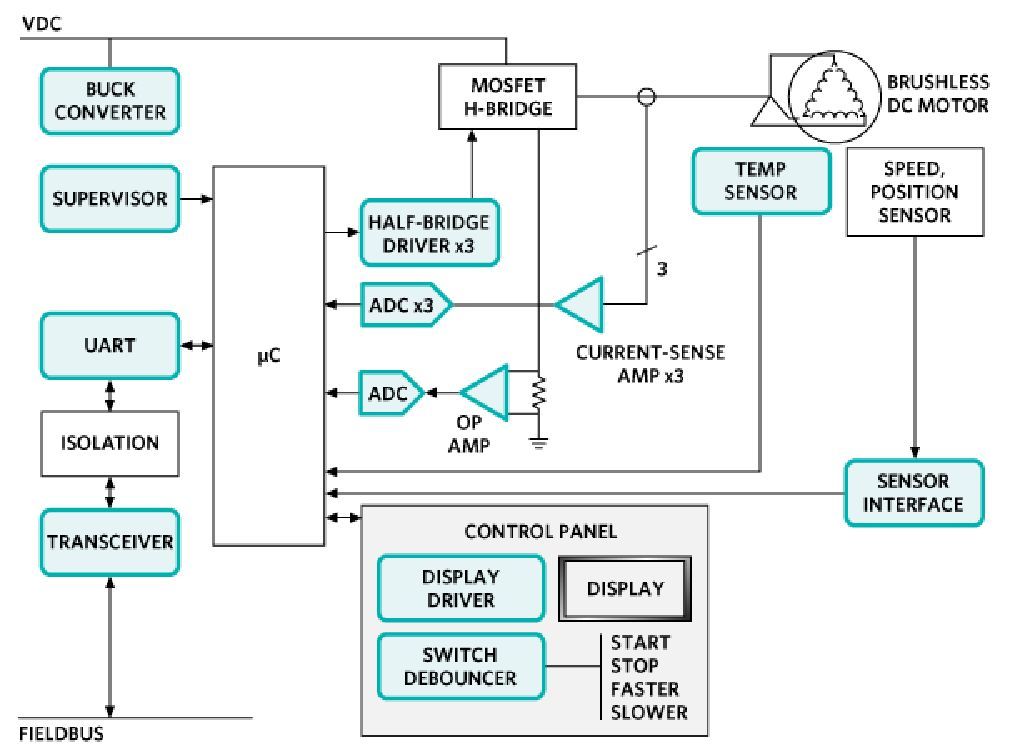
Gambar 1: Diagram Blok IC Kontrol Motor (Gambar: Maxim Integrovaný)
Sirkuit Kontrol Motor Harus Dengan Cepat Mengaktifkan Dan Menonaktifkan arus dalam kumparan motor Sambil Meminimalkan Kerugian Kerugian prepínanie atau konuksi. BAIK MOSFET DAN Tranzistor bipolárny gerbang terisolasi (IGBT) memenuhi kebutuhan Kontrol motor dalam berbagai Apliki. Peragkat Kontrol Listrik Ini Memiliki Fungsi Dan Atribut Yang Serupa, Dan Ada Tindih Tindih Dalam Desain Internalnya. Dalam Sebagian Besar Aplikasi, Mereka Digunakan Dalam Konfigurasi Jembatan-H Untuk Mengontrol Jalur arus ke dua atau lebih kumparan motor. Hal Ini Memungkinkan Kontrol Penuh atas Kepatan Dan Arah Motor (Gambar 1).
Motor Gambaran Umum
SETIAP PROYEK DESAIN YANG MENCACUP PERSYARATAN MOTOR ATAU PENGGERAK MEKANIS HARUS MENGEVALUASI APAKAH AKAN MENGGUNAKAN DESAIN ARUS KONTINU ATAU ATAU MOTOR SLOŽKA ATAU ATAU SERVO. Dalam Motor Kontinu, Magnet permanen atau belitan digunakan untuk menciptakan Medan magnet statis stator. Rotor terdiri dari kumparan di mana arus masuk melalui siikat grafit yang ditekan keferold pada poos yang berputar. Arus Mengalir Melalui Belitan Yang Berurutan Untuk Mempertahankan Rotasi.
Motor AC Bisa Sinkron AtaU Asinkron. Pada Motor Asinkron (Juga Dikenal Sebagai Motor Induksi), Belitan Stator Diatur Untuk Membentuk Distribusi Yang Kira-Kira Sinusoidal. Motor Sinkron MenCakup Motor dc dan ac tanpa siikat Serta motor keengganan yang diaktifkan dan motor yang ditenagai oleh sumber tegangan sínusoidal.
Pada Motor Tanpa siikat, rotor memiliki magnet permanen dan belitan yang terletak di stator digerakkan oleh elektronik Kontrol dalam urutan yang sezuai. Motor dc tanpa siikat digerakkan oleh urutan peralihan sinyal Kontinu pada pada stator yang berbeda. Motor ac tanpa siikat dapat diBuat sebagai motor ac sinkón Dengan Magnet permanen; Dalam hal ini mereka digerarakkan oleh sinyal sinusoidal. TIDAK ADANYA SIKAT MENINGKATKAN EFISIENSI DENGAN MENGHILANGKAN Sumber Gesekan. TIDAK ADANYA BAGIAN MEKANIS PADA SAKELAR MEMUNUGKINKAN KECEPATAN ROTASI YANG LEBIH TINGGI UNTUK DICAPAI.
Motorový krokový motor Adalah Motor Sinkron Tanpa Sikat Yang Ditenagai Oleh DC. Rotor tetap priemer Pada POSISI Tertentu. Motorický krok Dapat Dengan Sangat Akurat Memutar Poros rotor beberapa derajat tanpa menggunakan senzor untuk Mendeksi posisi sudut.
Hlavný parameter
Seperti Kebanyakan Komponen Elektronik, parameter Sejumlah Kinerja Utama Dan Spesifik menentukan Koregendensi Awal Antara Peragkat Dan Aplikasi. Parameter utama untuk Peragkat Kontrol Motor adalah nilai manajemen arus dan tegangan, karena ini menentukan apakah Komponen tetertentu dapat mendukung Persyaratan beban motor.
Untuk MOSFET, parameter kunci berikunya adalah rezansi aktif (rds (on)) Dan Kapasitansi Gerbang. Rezansi yang lebih rendah Mengurangi kerugian rezansi dan penurunan tegangan selama konisi Aktif, Yang Mengurangi Beban Disipatif dan meningkatkan efisiensi. Kapasitas gerbang menentukan frekuensi Dan Kepapatan Saat ini yang diperlukan untuk sepenuhnya mengaktifkan dan menonaktifkan gerbang pada waktu transisi yang diinginkan (kepapatan prepínač). Untuk Igbt, parameter Kritída berikunya adalah penurunan tegangan (vdrop), Yang Merupakan Jumlah Kontribusi Dari Dioda Dan Mosfet Interný Yang Melewati persimangan Pn. Tingkat Suhu dan arus mempengaruhi parameter rds (on) dan vdrop.
Secara UMUM, MOSFET MENAWARKAN KECEPATAN SNINGING YANG LEBIH TINGGI (DALAM MHZ) DAN ARUS PUNCAK YANG LEBIH TINGGI. IGBT MENAWARKAN NILA ARUS Sekitar 10 A Dan Kokoh, Tetapi memiliki KECEPATAN SNINGING YANG LEBIH LAMBAT. Motor untukasi Kontrol, Aturan Dasarnya Adalah Bahwa Mosfet Adalah pilihan yang lebih baik untuk tegangan dan arus yang lebih rendah dan frekuensi prepínanie yang lebih tinggi, Sedangkan Igbt Adalah pilihan pily pily pily piliš pil Arus Yang Lebih Tinggi Dan Frekuensi Yang Lebih Rendah.