





Ovládanie MPC
Model prediktívneho riadenia (MPC) sa od svojich počiatkov ako heuristický riadiaci algoritmus aplikovaný v priemyselných procesoch v 70. rokoch minulého storočia vyvinul do novej akademickej disciplíny s bohatým teoretickým a praktickým obsahom.
Prediktívne riadenie rieši problémy riadenia s požiadavkami na optimalizáciu. Za posledných 30 rokov úspech prediktívneho riadenia v zložitých priemyselných procesoch plne preukázal jeho obrovský potenciál na zvládnutie zložitých obmedzených problémov optimalizácie riadenia.
Riadenie MPC je metóda riadenia optimalizácie optimalizácie -uzavretého{1}}cyklu v reálnom čase. Primárnou výhodou tohto algoritmu je jeho iteratívna online prevádzka, ktorá priebežne získava aktuálne optimálne riadiace veličiny. Okrem toho môže vytvoriť objektívne funkcie na uspokojenie viacerých obmedzení, ako sú ovládače vozidla, šmyk a dynamika.
Jeho výkon sledovania je však vysoko citlivý na presnosť prediktívneho modelu. Navyše vzhľadom na vysoké výpočtové požiadavky prediktívneho riadenia nelineárneho modelu nie je vhodný pre prostredia s vysokou-rýchlosťou.
V súčasnosti mnoho výskumníkov linearizovalo nelineárne modely vozidiel, ale to zaisťuje presnosť sledovania iba v lineárnych oblastiach vozidla a pneumatík.
Radiče MPC, známe aj ako radiče časovej domény{0}, berú do úvahy nelineárny dynamický model riadiaceho systému a predpovedajú výstupné správanie systému v priebehu budúceho časového intervalu. Vyriešením obmedzeného problému optimálneho riadenia systém minimalizuje chybu sledovania v budúcom časovom intervale, vďaka čomu je táto metóda robustná.
Algoritmy prediktívneho riadenia modelu majú základné vlastnosti prediktívneho modelovania, optimalizácie rolovania a korekcie spätnej väzby. Tradičné metódy výskumu často ignorujú alebo zjednodušujú kinematické a dynamické obmedzenia, no takéto obmedzenia výrazne ovplyvňujú výkon riadenia.
Metódy prediktívneho riadenia modelu môžu explicitne začleniť kinematické a dynamické obmedzenia vozidla do funkcie cieľa optimalizácie.
Využitím funkcií postupnej optimalizácie a korekcie spätnej väzby MPC možno účinne znížiť alebo dokonca eliminovať vplyv systémových časových oneskorení v uzavretej{0} slučke. Okrem toho môžu byť informácie o budúcej trajektórii poskytované procesom plánovania využité na optimalizáciu riadenia pohybu, čím sa zvýši výkon riadenia.
Wang Weiran a kol. navrhol metódu adaptívnej prediktívnej kontroly založenú na Laguerreových funkciách.
Táto metóda pozostáva z dvoch častí: adaptívneho modulu MPC na presné sledovanie trajektórie a funkčného modulu Laguerre pre výrazné zníženie výpočtov.
V adaptívnom MPC module je zavedený rekurzívny algoritmus najmenších štvorcov na identifikáciu parametrov modelu systému, čím sa zlepšuje presnosť a robustnosť systému. Keď však AUV pracuje v zložitých prostrediach, táto metóda môže viesť k výraznému zvýšeniu výpočtovej záťaže.
Preto sa v Laguerrovej funkcii zavádza rekonštrukcia vstupných premenných regulátora, aby sa znížilo poradie matice cieľovej funkcie. Výsledky ukazujú, že táto metóda vykazuje vynikajúci výkon z hľadiska dynamiky, odolnosti voči interferencii a robustnosti pri sledovaní trajektórií AUV so zníženým výpočtovým zaťažením.
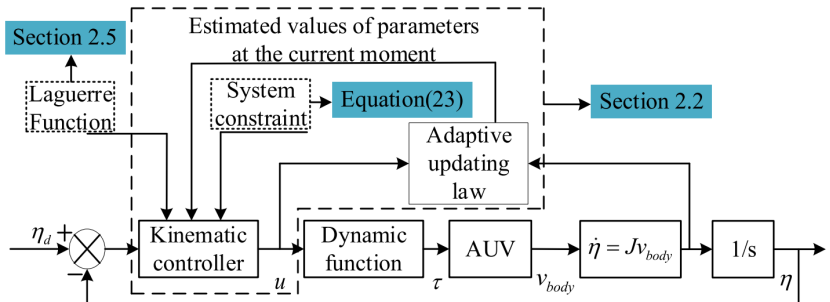 Adaptívny blokový diagram MPC
Paden zhrnul čisté sledovacie algoritmy, riadenie spätnej väzby predného kolesa, riadenie spätnej väzby zadného kolesa, riadenie založené na{0}}funkcii Lyapunov, riadenie linearizácie výstupnej spätnej väzby a riadenie MOC z hľadiska stability, časovej zložitosti, použitia modelu a predpokladov.
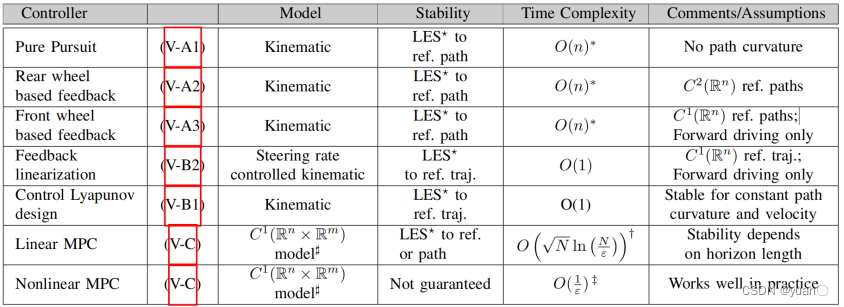 Súhrn rôznych ovládačov Legenda*: Lokálna exponenciálna stabilita (LES)